

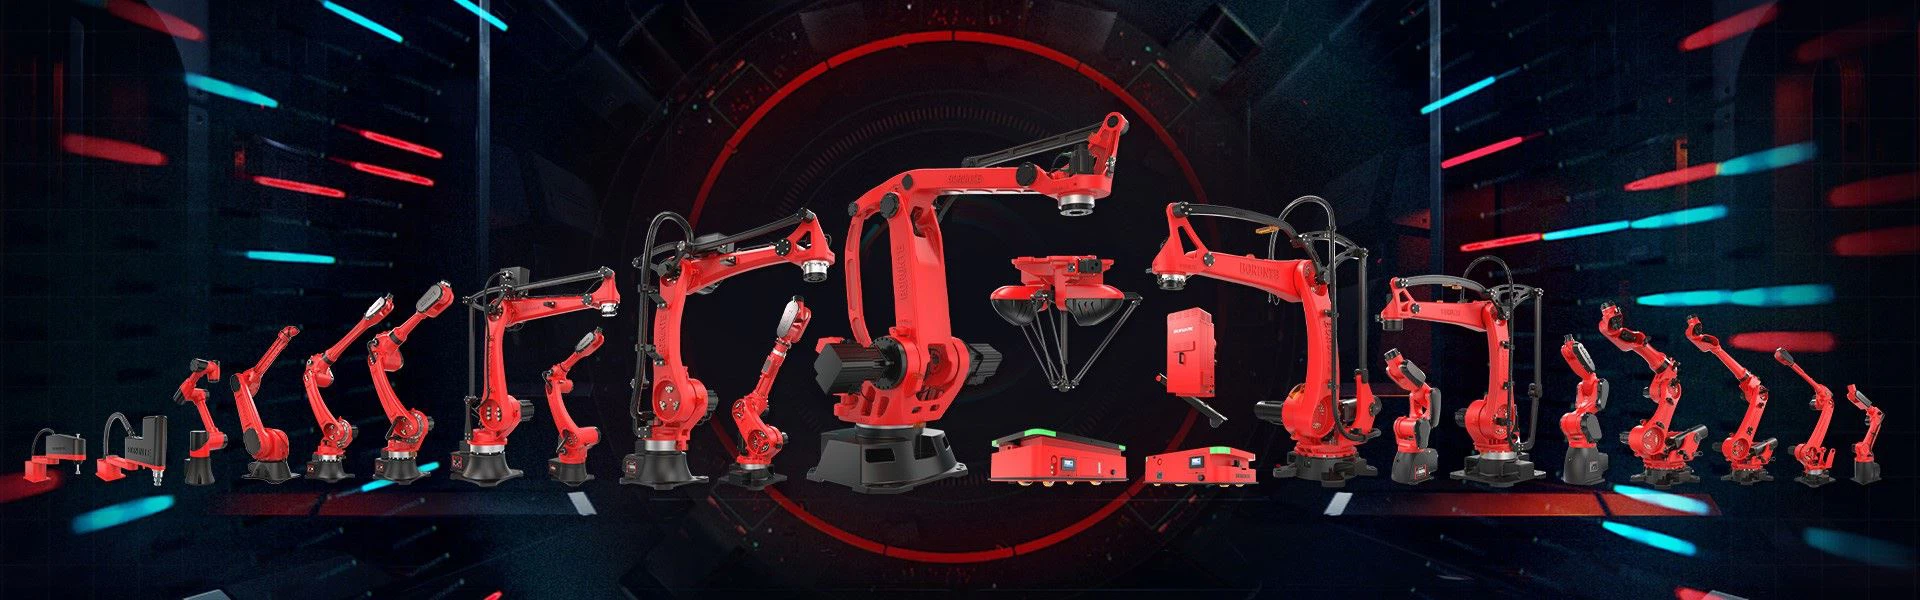
Endüstriyel robotlar, manipülatörün koordinat formuna göre aşağıdaki kategorilere ayrılır:
Kartezyen endüstriyel robot
Hareketli kısmı karşılıklı üç dikey doğrusal hareketten (yani PPP) oluşur ve çalışma alanı grafiği dikdörtgendir. Her eksendeki hareket mesafesi, her koordinat ekseninde doğrudan okunabilir. Sezgiseldir, konumu ve duruşu programlaması ve hesaplaması kolaydır, yüksek konumlandırma doğruluğu, bağlantısız kontrol, basit yapı, ancak gövdesi geniş bir alanı kaplar, küçük hareket aralığı, zayıf esneklik ve diğer endüstriyel robotlarla koordinasyonu zordur.

Silindirik koordinatlı endüstriyel robot
Hareket formu, bir dönüş ve iki hareketten oluşan bir hareket sistemi ile gerçekleştirilmektedir. Çalışma alanı grafiği bir silindirdir. Dikdörtgen koordinatlı endüstriyel robotla karşılaştırıldığında, aynı çalışma alanı koşullarında gövde küçük bir hacim kaplar ve geniş bir hareket aralığına sahiptir. Konum doğruluğu, dikdörtgen koordinat robotundan sonra ikinci sıradadır ve diğer endüstriyel robotlarla koordinasyonu zordur.
Küresel koordinatlı endüstriyel robot
Küresel koordinatlı endüstriyel robot aynı zamanda kutupsal koordinatlı endüstriyel robot olarak da adlandırılır. Kol hareketi iki dönüş ve bir doğrusal hareketten oluşur (yani RRP, bir dönüş, bir yunuslama ve bir teleskopik hareket). Çalışma alanı bir küredir. Yukarı ve aşağı hareket edebilir ve koordineli iş parçasını zeminde veya daha alçak bir konumda kavrayabilir. Pozisyon doğruluğu yüksektir ve pozisyon hatası kol uzunluğu ile orantılıdır.
Çok eklemli endüstriyel robot
Döner koordinat tipi endüstriyel robot olarak da adlandırılır. Bu endüstriyel robotun kolu, insan entegre üst uzuvlarına benzer. İlk üç eklemi döner eklemdir (RRR). Endüstriyel robot genellikle bir sütun ve büyük bir koldan oluşur. Sütun ve büyük kol omuz eklemlerini oluşturur ve büyük kol ve küçük kol dirsek eklemlerini oluşturur, bu da büyük kolun dönme hareketi ve yunuslama sallaması yapmasını ve küçük kolun yunuslama salınmasını sağlar. En kompakt yapıya, geniş esnekliğe, en küçük taban alanına sahiptir ve diğer endüstriyel robotlarla koordineli çalışabilir ancak konum doğruluğu düşüktür, denge sorunu ve kontrol kaplini vardır. Bu tür endüstriyel robotlar giderek daha yaygın olarak kullanılmaktadır.

5) Düzlemsel ortak endüstriyel robot
Yukarı ve aşağı hareketi gerçekleştirmek için bir hareketli mafsal ve iki döner mafsal (PRR) kullanırken, iki döner mafsal ileri ve geri, sol ve sağ hareketi kontrol eder. Bu tip endüstriyel robot aynı zamanda SCARA (Seçici Uyum Montaj Robot Kolu) montaj robotu olarak da bilinir. Yatay yönde esnekliğe sahipken, dikey yönde daha fazla rijitliğe sahiptir. Basit bir yapıya ve esnek harekete sahiptir ve çoğunlukla montaj işlemlerinde kullanılır. Özellikle küçük boyutlu parçaların geçmeli montajı için uygundur, örneğin elektronik endüstrisindeki geçmeli ve montajda yaygın olarak kullanılmaktadır.