

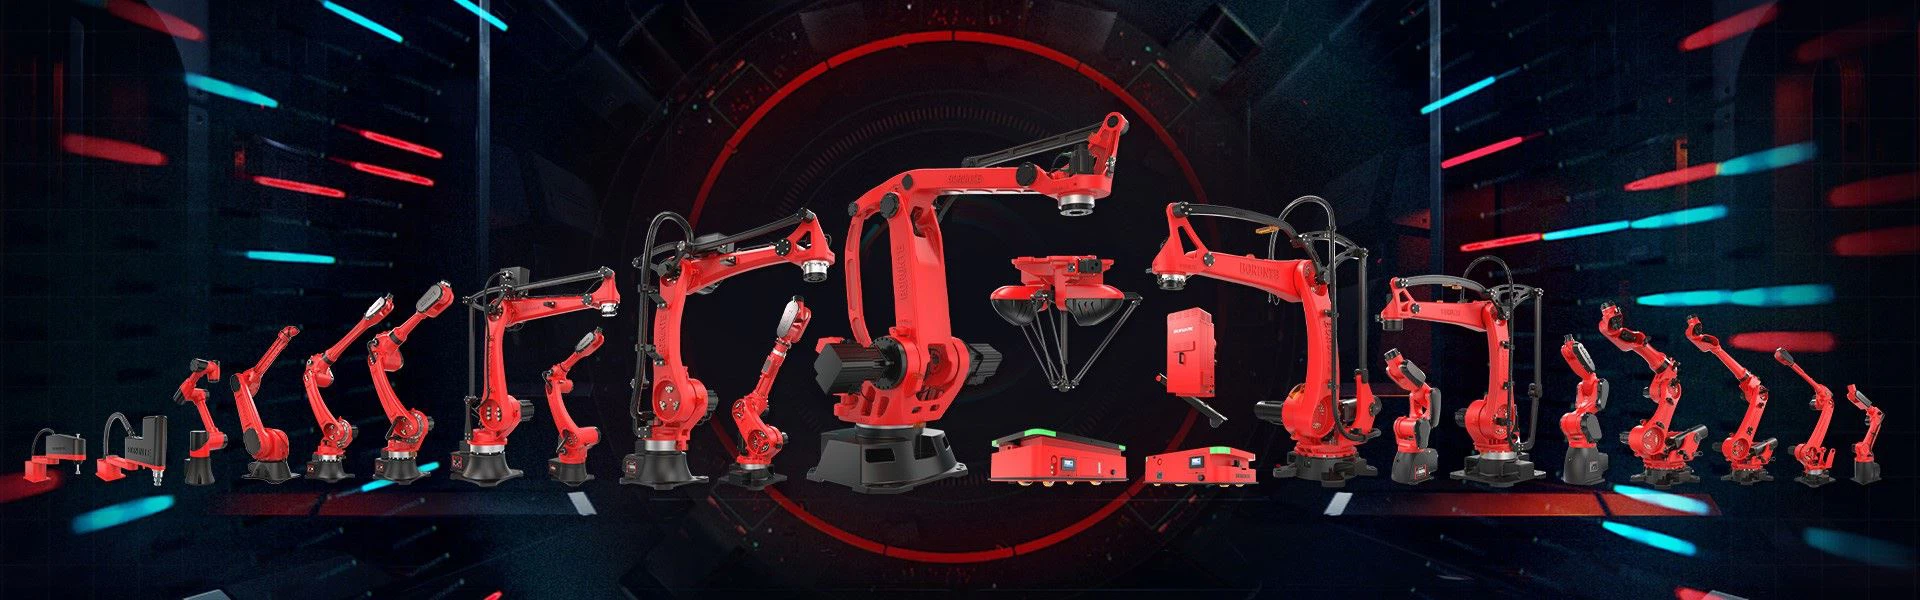
Endüstriyel robotlar ileri üretim atölyelerinin kahramanlarıdır. Büyük üretim işletmelerinden küçük atölyelere kadar, hareketli robot pazarı her zaman uygun atölye ortakları bulur. Şu anda piyasadaki en yaygın endüstriyel robot, çeşitli eklemlerden ve bağlantılardan oluşan hareket yapısına sahip bir robot türü olan çok eklemli bir robot.
Bu makale çok eklemli endüstriyel robotların üç yaygın yapısını tanıtmaktadır: dikey seri yapısı, dikey-horizontal yapı ve paralel yapı.
Bir dikey seri robot
Dikey seri robotlar, endüstriyel robotlarda en yaygın yapısal formdur, eklemler dikey yön boyunca seri olarak bağlanır, tipik olarak 5 ila 7 eklemden oluşur. Bu yapı, insan belinin bileğe hareketini taklit ederek üç boyutlu boşlukta karmaşık hareketler sağlar ve işleme, taşıma, montaj ve ambalaj gibi çeşitli senaryolar için uygundur.
Bu döndürülebilir eklemler (omuzlar, dirsekler, bilekler vb. Gibi eklemlere sahip insan kollarına benzer) iki ana parçaya ayrılır:
(1) Konumlandırma Mekanizması: Bu, üç eklemden oluşan "el" konumunu belirleyebilir: bel eklemi, alt kol eklemi ve üst kol eklemi, robotun "bilek kökü" ni üç boyutlu boşluktaki herhangi bir konuma taşımak.
Lomber eklem: belini büken bir kişi gibi sol ve sağa döndürün (1. eksen)
Alt kol eklemi: Üst kolun ileri ve geri salınımını kontrol eder (2. eksen)
Üst kol eklemi: Önkolun yukarı ve aşağı salınımını kontrol eder (3. eksen)
(2) Yön mekanizması: "El" in duruşunu belirler ve üç bölümden oluşur: bilek dönüşü, bilek bükme ve el rotasyonu. Kavrayıcıyı eğmek veya tornavidan bir açıyla hizalamak gibi "el" yönünü kontrol eder.
Bilek Rotasyonu: Bileği sol ve sağa döndürün (4. eksen)
Bilek Virajı: Bileği yukarı ve aşağı sallayarak (5. eksen)
El Dönüşü: Uç Takım Dönüşü (6. Eksen)
Altı eksenli dikey seri robotlar, yüksek serbestlik ve esneklik dereceleri nedeniyle otomotiv üretimi ve elektronik montaj gibi alanlarda yaygın olarak kullanılmaktadır. Bununla birlikte, dikey seri robotların da bazı sınırlamaları vardır:
Hareket Müdahale Sorunu: Bir kişinin arkasından ulaşması için nasıl garip hissettirdiği gibi, 6- eksen robotlarının da "kör lekeleri" vardır. İlk kör nokta, kol tamamen uzatıldığında veya katlandığında belirli yönlerde hareket etmeyi zorlaştıran üst/ön kısıtlamadır; İkinci "kör nokta", aniden önden arka işlemden geçiş gibi, duruşun genel olarak ayarlanmasını gerektirebilecek ters işlemin zorluğudur.
Yatay işlemlerin ana odak olduğu (taşıma ve ambalaj gibi) bazı senaryolarda, robot hareket eksenlerinin sayısının standart 6 eksenden 4-5 eksenlere basitleştirilebileceğini belirtmek gerekir. Bunun nedeni, yatay ödevlerin genellikle karmaşık bilek dönüş hareketleri gerektirmemesi ve 1-2 rotasyon eksenlerini atladıktan sonra, robot yapısı daha basit ve daha katıdır.
İkincisi, paletleme robotları gibi büyük ağır hizmet tipi robotlar için paralelkenar bağlantı tahrik mekanizmaları sıklıkla kullanılır. Bu tasarım, üst kolda bulunan geleneksel tahrik motorunu robotun beline taşır ve bir bağlantı mekanizmasından iletir. Bunu yapmanın üç ana faydası vardır: Birincisi, tüm makinenin ağırlık merkezini düşürür ve hareketin stabilitesini geliştirir; İkincisi, motor torkunu yükseltmek ve yük kapasitesini iyileştirmek için kol prensibini kullanmaktır; Üçüncüsü, yüksek hızlı ve ağır hizmet tipi operasyonlar için daha uygun olan yapısal sertliği arttırmaktır. Bu paralelkenar yapısı, büyük kullanım ve paletleme robotları için bir imza tasarımı haline gelmiştir.
Borunte'nin dört eksenli robotu, paletleme işlemleri için özel olarak tasarlanmıştır
İki yatay seri robot
Yatay seri robot, eklemleri yatay yön boyunca seri olarak düzenlenmiş, genellikle 2 ila 3 dönen eklemden oluşan bir düzlemsel eklemli robot türüdür. Bu yapı, yatay bir düzlemde yüksek sertlik ve hız verir, bu da kaynak, montaj ve işleme görevleri gibi hızlı ve hassas düz işlemlere uygun hale getirir. SCARA robotları, 3C endüstrisi (elektronik bileşen kurulumu) ve otomotiv bileşen montajı gibi ışık yükü, yüksek hızlı düz çalışma senaryolarında yaygın olarak kullanılır.
Borunte yatay robot
(1) Düzlem konumlandırma: Bu yatay dönen eklemlerin işbirlikçi çalışmaları SCARA robotlarının bir uçak içinde kesin konumlandırma elde etmesini sağlar. Bu, robotların karmaşık üç boyutlu hareketlere ihtiyaç duymadan sabit bir düzlemde karmaşık işlemler gerçekleştirebileceği anlamına gelir.
(2) Dikey kaldırma hareketi: Tüm kol kaldırılabilir ve dikey doğrusal hareket ekseni (z ekseni) ile indirilebilir. Bu, robotun dikey olarak hareket etmesini sağlar, böylece çalışma aralığını genişletir.
Üç paralel robot
Paralel bir robot, paralel bir mekanizma yoluyla bir tabana bağlı çoklu paralel kollardan oluşur ve bir bütün oluşturur. Bu yapının özellikleri yüksek sertlik ve güçlü yük taşıma kapasitesidir, ancak konum tespiti ve kontrol teknolojisinin zorluğu nispeten yüksektir. Paralel robotlar tipik olarak ağır malzeme taşıma, takım tezgahı yükleme ve hassas montaj gibi yüksek hassasiyet ve hızlı tepki gerektiren senaryolarda kullanılır. Tipik paralel robot yapıları, basit bir tasarıma ve hızlı hareket hızına sahip olan ve gıda işleme ve elektronik malzeme muayenesi gibi alanlarda yaygın olarak kullanılan delta robotlarını içerir.
Delta robotunun temel yapısı
Asma Düzenleme: Delta robotu tabana yerleştirilir, bilek uzayda eşit olarak dağıtılmış üç paralel bağlantı çubuğu tarafından desteklenir.
Bağlantı salınım açısının kontrolü: Robot, bağlantının salınım açısını kontrol ederek bileği belirli bir mekansal silindir içine yerleştirir.
Delta robotlarının avantajları
Basit yapı: Delta robotu nispeten basit bir yapıya sahiptir, bu da tasarlamayı ve üretmeyi kolaylaştırır.
Kolay Hareket Kontrolü: Yapısal özellikleri nedeniyle, delta robotlarının hareket kontrolünün uygulanması nispeten kolaydır.
Kolay kurulum: Delta robotlarının kurulum süreci nispeten basittir, bu da konuşlandırılmasını ve sürdürülmesini kolaylaştırır.
Delta robotlarının sınırlamaları
Küçük Taşıma Kapasitesi: Delta robotlarının hafif tasarımı, yükü optimize etmek yerine tasarımı optimize etmeyi amaçlamaktadır, bu nedenle taşıma kapasiteleri genellikle ağır hizmet uygulamalarında kullanımlarını sınırlayan ve hafif ürünleri sıralamak ve taşımak için daha uygun hale getiren küçüktür (dikey robotlara kıyasla). Taşıma kapasitesi sınırlaması nedeniyle, delta robotları çoğunlukla elektronik, gıda ve ilaç gibi endüstrilerde hafif ürünleri sıralamak ve taşımak için kullanılır.
Yukarıdakiler, çok eklemli endüstriyel robotların üç farklı yapısının karşılaştırılmasıdır. İlgili görüntü özellikleri hala çok farklıdır. Bu robotların kendi avantajları ve sınırlamaları vardır. Bu nedenle, üretim hatları için uygun olanı seçmek en iyisidir. Şu anda, bu robotların hepsi Borunte Robot tarafından geliştirilmekte ve üretim altındadır. İlgilenenler Borunte Robot bilgilerine bir göz atabilirler.