


BORUNTE Endüstriyel robot İngilizce (HC)kullanım kılavuzu——Durma durumu
Üç hızlı düğme ara konuma getirildiğinde ve durdurulacak"stop"-durum arayüzüne girdiğinde, tüm parametrelerin ayarı manuel işlem olmadan görüntülenebilir.
1、Ayarlar

1.1、Ürün ayarı
Tıklamak Aşağıdaki arayüze girmek için buton, eğer bir alt program kullanmayı seçerseniz, onu kullanmak için bu arayüzde yüz yüze gelin.

Program: Bir dizi programda aynı anda birden fazla program kullanılabilir. İlk başta, sistem varsayılan olarak ana programın kullanımına geçer ve alt program kullanılmaz. Alt programı kullanmak istiyorsanız, bunu kullanmak için seçmek için üçgen oku aşağı bırakabilirsiniz.
Özel not:
1. Ana program ve alt program aynı anda çalıştırılabilir.
2. Programlamak için ana programı kullanmadan alt programları tek başına kullanabilirsiniz.
1.2、Vana ayarı
Tıklamak Aşağıdaki arayüze girmek için düğme:

1.3、IO Ayarları
Tıklamak Aşağıda gösterilen arayüze girmek için düğme, IO ayarlanabilir.

1 、 mod durumu işlevi, belirli bir moda geçtikten sonra sinyalin açma-kapama durumunu otomatik olarak kontrol etmek için kullanılır.

Önce "yeni" düğmesine tıklayın ve ardından"'da ilgili durumu seçin; modu manuel olarak durdurmak, manuel olarak durdurmak, otomatik olarak durdurmak vb. Ardından IO çıkışını veya M değeri çıkışını seçin ve ardından çıkış Noktasında uygun noktayı seçin.
Not: Daha fazla program oluşturabilir ve etkili olması için yalnızca kaydet'i tıklayabilirsiniz ve ihtiyacınız olmadığında'dan kurtulabilirsiniz. Veya sonra sil'i tıklayın (ayrıca kaydet'i tıklamanız gerekir)
2、IO durumu işlevi, bazı modlarda bir giriş ve çıkış sinyalinin açık-kapalı durumunu kontrol ederek diğer çıkış sinyalini otomatik olarak açmak ve kapatmak için kullanılır.

Önce Yeni düğmesine tıklayın ve yeni yapılanı kontrol edin ve ardından"Mod" manuel mod, durdurma modu, otomatik mod vb. gibi uygun durumu seçmek için Açık veya kapalı bir giriş veya çıkış noktası seçtiğinizde,&lifikatörünü açabilirsiniz; bir çıkış noktasını kapatın.
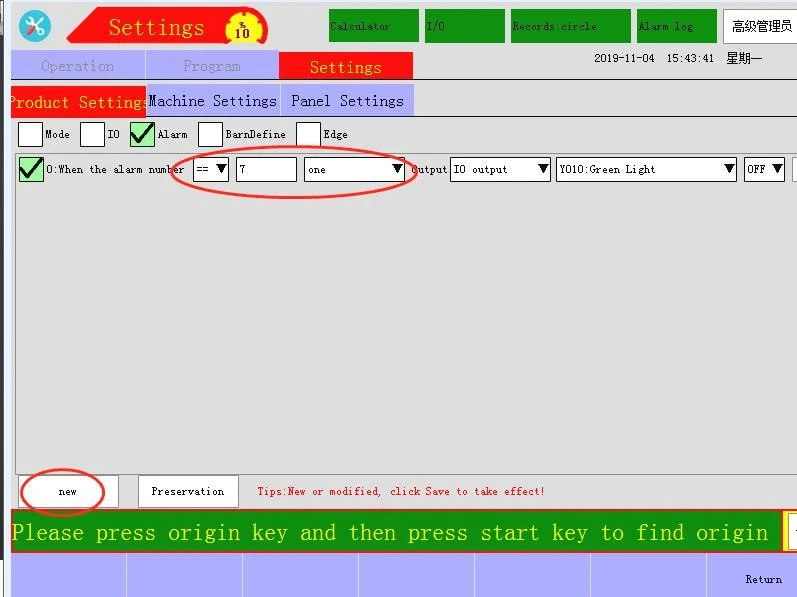
3、Alarm çalışma fonksiyonu, alarm numarası belirli bir koşulu karşıladığında çıkış sinyalinin açılıp kapanmasını kontrol etmek için kullanılır.
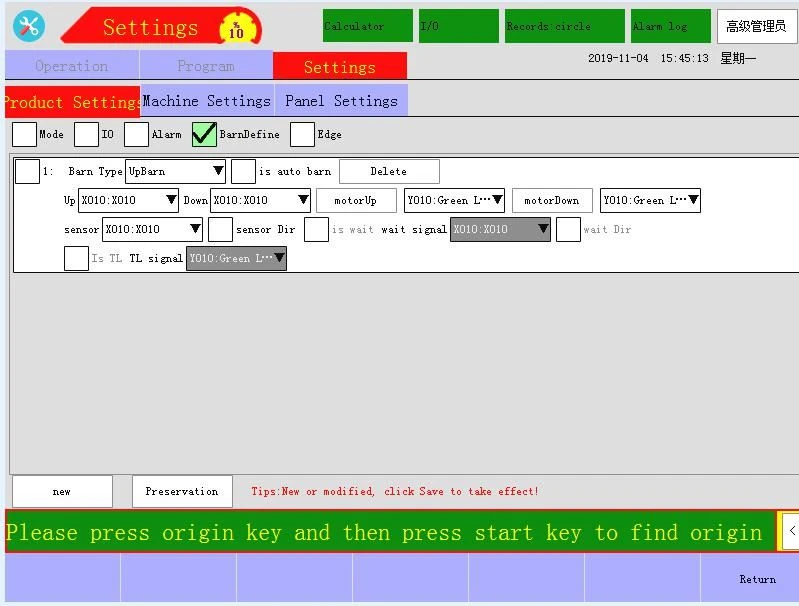
4、Silonun tanımlanması için silo tanımlama fonksiyonu kullanılır.
5、Kenar sinyali işlevi esas olarak bazı modlarda yükselen kenar veya düşen kenar sinyali olup olmadığını kontrol etmek için kullanılır, yani kenar sinyali yalnızca otomatik işlemde algılanamaz, aynı zamanda olduğunda paralel olarak da algılanabilir. otomatik olmayan bir durumda bir kenar sinyali.

Önce “Yeni düğmesine” tıklayın ve yeni oluşturulmuş olanı kontrol edin ve ardından"Mod" manuel mod, durdurma modu, otomatik mod vb. gibi uygun durumu seçmek için Giriş tipini ve giriş noktasını tekrar seçin。 Spesifik uygulamalar aşağıdaki gibidir:
1, Program yüzeyini değiştir: Test X - ekseni hareketini Y - eksenini sadece bir X 10 yükselme sinyali varsa hareket ettirmek için öğretin. :

2、Durma durumunu değiştirin, IO ayarları sayfasına girin, sinyal boyunca kontrol edin, sinyal boyunca yeni bir kontrol oluşturun," modunda" butonuna basarak manuel, stop, otomatik mod, otomatik çalıştırmayı seçin ve OK butonuna tıklayın. Ardından X10 giriş sinyalini seçin ve kaydet düğmesine tıklayın.


3、Manuel durumda veya durma durumunda veya otomatik durumda veya otomatik çalışmada, otomatik çalışmaya doğrudan bir X10 yükselen kenar sinyali verilir ve Y ekseni de X ekseni hareketinden sonra hareket eder.
1.4、Tuş vuruşları ve gösterge ışıkları
Tıklamak düğmesi aşağıda gösterilen arayüze girmek için ve IO bu arayüzde ayarlanabilir
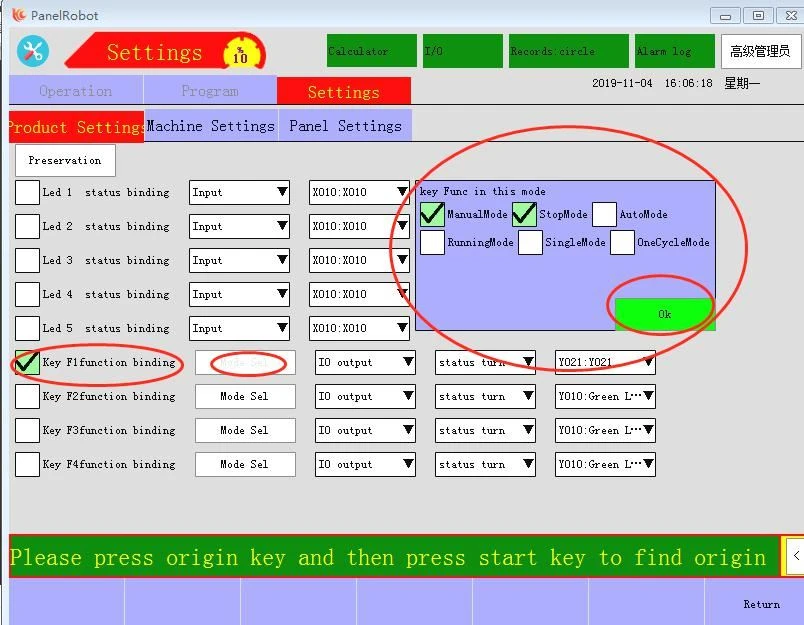
1.LED1--5 durumunun işlevi, IO ayarıyla aynıdır ve el kumandasındaki LED lambasının açılıp kapanması, ilgili giriş, çıkış ve M değerleri seçilerek kontrol edilir.
2. F1--F5 fonksiyon bağlamasında, IO noktasının açık-kapalı durumu ve M değeri, bazı modlarda F1-F5 anahtarının kullanılmasıyla kontrol edilir. F1 tuşunun fonksiyon bağlantısı kontrol edilirse,"mod seçimi" manuel modu ve durma modunu seçmek için düğmesine basın, ardından Tamam'a tıklayın, ardından M değerini seçin, durum açık, M M10'dur, düğmeye manuel duruma veya durma durumuna basıldığında F1 düğmesine basın ve M10 çıkışı.
3& quot;durum inversiyonu" seçildiğinde F1 tuşuna basılarak M10 çıkışına basılır ve tekrar M10 tuşuna basılarak çıkış kapatılır."nabız"'yi seçerken, F1, M10 çıkışına basın, F1, M10'u gevşetin, çıkışı açın,"'den geçmek için&'yi seçin, her zaman F1, M10'a basın çıktı bozulmayacaktır."break"'yi seçerken F1'e basın ve M10 her zaman açıktır.
2、Makine ayarı
Makinenin ayarlanabileceği aşağıdaki arayüze girmek için “Makine Kurulumu”na tıklayın.

2.1, Çalışan Yapılandırmalar
Tıklayın aşağıdaki arayüze girmek için düğmesine basın:

D Toleransı:İletilen darbe ile geri besleme darbesi arasındaki fark.
Otomatik hızı çevirin:Çalışan otomatik otomatik durumu otomatik olarak çalışacak şekilde değiştirdiğinde varsayılan çalışma hızı ayarı.
Alarm saatleri:Alarm göründüğünde Y013 çıkış noktası kaç kez yanıp söner.
Manuel hız sıralaması:Manuel hızı ayarlayın, yani manuel hız aynı manuel hızda %10 iken, manuel hız seviyesi 1 olduğunda, sadece iki ve üç milimetre hareket etmek için manuel mil düğmesine basın ve manuel hız seviyesi 10 , yaklaşık 20 mm hareket etmek için manuel şaft düğmesine basın.
İlk Moudle hızı:Otomatik çalışma durumu altında ilk modun hızı
Güvenli Kapı:Güvenlik kapısının sinyal noktasını tanımlayın. Güvenlik kapısı kullanıldığında ilgili giriş noktasının otomatik olarak açılıp kapanacağını kontrol edin. Aksi takdirde, Err36 alarmı alarm olur ve otomatik olarak çalışmamasına neden olur.
Kapat Eylemi:Otomatik çalıştırmada, emniyet kapısı alarm durumundayken emniyet kapısı kapatıldıktan sonra mekanik kolun çalışması. Fonksiyon emniyet kapısının fonksiyonu ile eşleştirilir. Emniyet kapısı kullanım için seçildiğinde, güvenlik kapısı sinyali ayarı X10'dur, X10 sinyali açıldığında güvenlik kapısı açılır ve alarm güvenlik kapısı açılır, bu sırada temiz alarm devam etmek için seçilirse, Güvenlik kapısı kapalıysa, yani , X10 sinyali açılır, otomatik temizleme alarm manipülatörü çalışmaya devam eder ve durdurma seçilirse güvenlik kapısı kapanır, yani X10 sinyali açıldıktan sonra otomatik temizleme alarm manipülatörü askıya alınır, ve çalıştırmaya devam etmek için başlat tuşu manipülatörüne basılabilir ve seçim seçilirse, Reset başladıktan sonra emniyet kapısı kapatılır, yani X10 sinyali açıldıktan sonra alarm otomatik olarak silinir ve işlem sıfırlanır.
Bağımsız manuel hız:Manuel durumda her bir milin hızını ayarlamak için bu öğeyi işaretleyin.
Program 8 gecikme süresi:Alt program 8 öğretildiğinde, alt program 8'in başlaması için gecikme süresi
Kenar Gecikme süreleri:Etkin kenar sinyalinin bakım süresi, sinyal boyunca filtreleme seviyesi 1'e ayarlanırsa, kenar sinyalinin etkin kenar sinyali olarak kabul edilmesi için 20ms'de tutulması gerekir ve 20ms'den düşükse, kenar sinyalinin 20ms zamanında tutulması gerekir. geçersiz kenar sinyalidir.
Uzaktan kumanda işlevi (giriş noktası yeniden kullanım işlevi düğmesi):

& quot;X32 yeniden kullanımını kontrol edin: başlangıç moduna girin","X33 yeniden kullanımı: otomatik moda girin","X46 yeniden kullanın:" başlat,"X47 yeniden kullanımı: duraklat" bu seçenekler [origin] tuşu, [start] tuşu, [stop] tuşu ve"otomatik duruma" gir;
√ X32 yeniden kullanımı: başlangıç moduna girmek, el kumandası [başlangıç] düğmesine basmaya eşdeğerdir;
√ X33 çoğullama: otomatik moda girmek (otomatik) moda geçmekle eşdeğerdir;
√ X46 yeniden kullanımı: ışığı başlatmak, el kumandasının [önyükleme] düğmesine basmaya eşdeğerdir;
√ X47 yeniden kullanımı: aydınlatmayı duraklatmak, el kumandası [durdur] düğmesine basmaya eşdeğerdir;
özel açıklama:
1、X47 bir kez yandığında robot hemen durur. Sistemin bir alarmı varsa, çözülen alarmı silmek için X47'yi bir kez aydınlatın。
2、Yeniden kullanım düğmesinin kullanılması, otomatik durumda başlangıç noktasına dönüş eylemini gerçekleştirebilir, ancak bu durumda, el kumandasındaki [başlangıç] düğmesine basmak ve ardından [başlat] düğmesine basmak, başlangıç noktasına geri dönmeyecektir (düğme geçerli olması için otomatik olarak basılır).
Not: Çoğullama için kullanılan noktanın diğer işlevleri yapmasına izin verilmez.
Servo çalıştırma :

Bu işlevi kontrol ettikten sonra, harici anahtar kontrolü için harici X31 giriş noktası kullanılabilir. X31 sinyali açılırsa, tüm miller servo etkinleştirilebilir ve X31 sinyali kesildiğinde, tüm millerin servo etkinleştirme bağlantısı kesilir. Herhangi bir eksen işlemi yapılırsa alarm servosu etkinleştirilmeyecektir.
2.2, Motor Yapılandırmaları
Tıklamak Aşağıdaki arayüze girmek için düğme:
Eksen bu arayüz altında seçilebilir, kullanılabilir ve ayarlanabilir,

Eksen kullanımı: varsayılan olarak tüm eksenler kullanım için seçilir. Bunları kullanmanız gerekmiyorsa, hiçbiri seçim kutusunu işaretleyin.
Kodlayıcı türü: Kodlama Türü 2
Motor fabrikası: Yenilik
Enkoder Okuma Yolu:READ_TYPE_PU
2.3、Yapı Yapılandırmaları
Tıklamak Aşağıdaki arayüze girmek için düğme:

S-eğrisi ivmesi:

1. Değişken ivme bölümü: Ayarlanan ivmeye göre ivme 0'dan maksimum ivmeye yükselir ve ivmeye göre hız artar.
2. Düzgün hızlanma bölümü: hızlanma maksimum ivmeyi değiştirmez ve hız maksimum ivmeye göre artar.
3.Değişken ivme bölümü: Ayarlanan ivmeye göre maksimum ivmeden 0'a ivme azalır ve ivmeye göre hız artar.
4.Uniform hız bölümü: hızlanma 0'dır ve hız hedef hız ile aynı kalır.
5.Değişken yavaşlama bölümü: ayarlanan ivmeye göre ivme 0'dan maksimum ivmeye yükselir ve ivmeye göre hız azalır.
6.Tekdüze yavaşlama bölümü: maksimum hızlanma değişmeden tutulur ve hız maksimum hızlanmaya göre azalır.
7.Değişken yavaşlama bölümü: Ayarlanan hızlanmaya göre hızlanma maksimum hızdan sıfıra düşürülür, hızlanmaya göre hız düşer.
S hızlanma ve yavaşlama ayarları aşağıdaki gibi yukarıdaki satır bölümlerine karşılık gelir:
S Hızlanma 1: paragraf 1"değişken hızlanma paragrafı"。
S Hızlanma 2: paragraf 3"değişken hızlanma bölümü"
S Yavaşlama 1: paragraf 5"değişken yavaşlama bölümü"
S Yavaşlama 2: paragraf 7"değişken yavaşlama bölümü"
Enjeksiyon IO kartlarının sayısı: bağlanacak enjeksiyon IO kartlarının sayısı.
IO kartlarının sayısı: bağlanması gereken IO kartlarının sayısı.
EU67 panolarının sayısı: bağlanması gereken EU67 panolarının sayısı.
Servo alarm tüm etkinleştirmeyi kapat: servo alarmı kontrol edildiğinde ve kullanıldığında, tüm etkinleştirme kapatılacaktır.
Analog modül etkinleştirme: analog modülü kullanırken, normal kullanım için analog modülü etkinleştirmemiz gerekir, bu analog modül satın alınır.
2.4、Güvenlik Bölgesi Parametreleri

Tip 1: Bu arayüzde 6 adede kadar güvenlik bölgesi ayarlanabilir. Not: Kırmızı alan güvenli olmayan alanı gösterir. Bölge güvenlik bölgesi sinyali: Bu düzenleme kutusuna girilen değer, bir giriş noktasında (kalıp açma sinyaline benzer) bir sinyal olduğunda ve bir giriş noktasında sinyal olmadığında güvenlik bölgesi sınırının geçersiz olduğu anlamına gelir. robot planlı olmayan emniyete giremez. Alan aralığı. Bölgesel güvenlik sinyali değeri karşılaştırma tablosu aşağıdaki gibidir:

İşlem sürecini kullanın:


Robot A, B, C, D'nin oluşturduğu alana girdiğinde bu alandaki döner tabla döndürülemez. Ayar yöntemi:
1. Seçmek için Eksen1 ve Eksen2 (aşağı açılan üçgen ok) ile temsil edilen ekseni ayarlayın.
2. A, B, C, D'nin her noktasının konumunu ayarlayın, koordinat konumunu doğrudan girebilir veya ekseni manuel olarak hedef noktaya taşıyabilirsiniz ve ardından mevcut koordinat değerini düzenleme kutusu. .
3. Son olarak, kurulumu tamamlamak için [Kullan] düğmesine tıklayın.
Tip3:

Tersi kontrol edilmediğinde, ekseni hareket ettirmek için bir güvenlik sinyali olduğu anlamına gelir. Tersi işaretlenirse, güvenlik sinyali olmadığında eksenin hareket ettirilebileceği anlamına gelir.
Tip4:

Tip 4 ikiye ayrılır. İlk kısım iki eksen arasındaki emniyet mesafesini sınırlamak, ikinci kısım ise iki eksen arasındaki emniyet alanını sınırlamak içindir. İki parça tek başına veya kombinasyon halinde kullanılabilir.
ilk kısım:

Sıfır Aralık: Orijin geri yüklendikten sonra iki eksen arasındaki mesafe.
Güvenlik mesafesi: İki eksen tarafından sağlanan güvenlik mesafesi. İki eksen arasındaki mesafe bu güvenlik mesafesinden küçük veya eşit ise hemen alarm verilecektir.
Güvenlik sinyali: Bir güvenlik sinyali girişi olduğunda hemen alarm verir. Ters yön kontrol edilirse, güvenlik sinyali girişi olmadığında alarm verir.
Özel kullanım aşağıdaki gibidir
Orijine döndükten sonra X1 ve X2 arasındaki mesafenin 800 mm olduğunu varsayalım. X1 ve X2 arasındaki mesafe 100 mm olduğunda güvenli değildir. X1 ve X2'nin çarpışmamasını sağlamak için göreli eksen 1'i X1'e ve göreli eksen 2'yi X2'ye ayarlayın. 800'e ayarlayın, mesafe algılama etkinleştirmesini kontrol edin, güvenlik mesafesini 100'e ayarlayın, ardından X1 ekseni 400 mm'ye hareket ettiğinde, X2 ekseni yalnızca 295 mm'ye kadar hareket edebilir (800-400-100=300, ancak güvenlik nedeniyle, X2 yaklaşık 5 mm'ye hareket ettiğinde 300'e ulaştığında alarm verecektir.)
Kontrol sinyali algılama etkinleştirilirse ve güvenlik sinyali 1'e ayarlanırsa, X1X2 arasındaki mesafeye bakılmaksızın X10 güvenlik sinyali olduğu anda alarm tetiklenir. ikinci kısım:
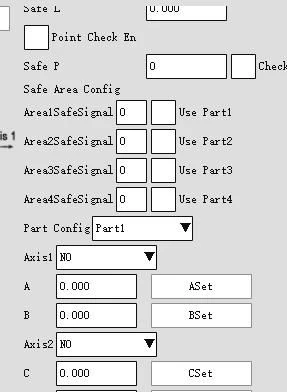
Kullanım yöntemi birinci tipe benzer ve doğrudan birinci tip kullanımına atıfta bulunulabilir.
2.5、Origin ayarı
Düğmeye bas aşağıdaki arayüze girmek için:

Bu sayfada, her eksenin başlangıç modunu, başlangıç sırasını, başlangıç hızını, sıfırlama sırasını ve sıfırlama hızını ayarlayabilirsiniz. Ayarladıktan sonra, etkili olması için Kaydet'e tıklayın.
2.6、Otomatik ayar
Düğmeye bas Otomatik Ayarlama sayfasına girmek için:

Motorun' ileri ve geri koşullarını ve valf sürekliliğini test etmek için “Testi Başlat” düğmesine tıklayın.
2.7, Servo parametreleri
Düğmeye bas Her eksenin servo parametrelerini ayarlayabileceğiniz servo parametre sayfasına girmek için.

Not: Motor kodunun doğruluğu kontrol edilmelidir. Bu kılavuzun ekindeki Tablo 1'deki motor kodunu karşılaştırın.
3、Manuel Ayar
Aşağıda gösterildiği gibi manuel ayar arayüzüne girmek için [Manuel Ayarlar] düğmesine tıklayın:

3.1、Manuel ayar
Düğmeye bas aşağıdaki arayüze girmek için:
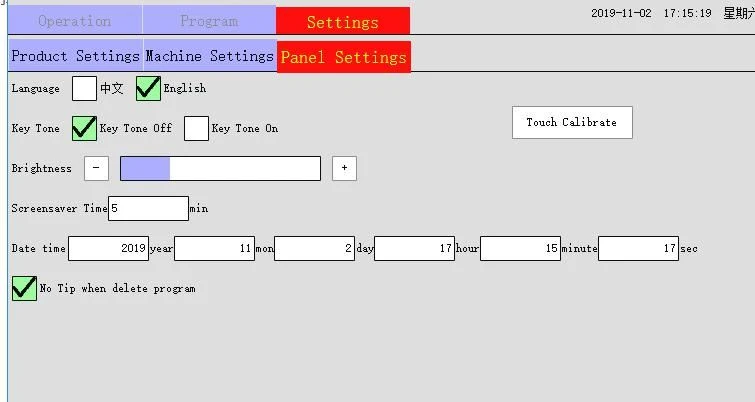
Dil: Çince veya İngilizce seçin.
Tarih ve saat: Sistem tarafından görüntülenen tarih ve saat. Tarih ve saati seçin ve değiştirmek için artı veya eksi tuşlarına basın.
Ekran koruyucu süresi: yani arka ışık süresi, bekleme sırasında arka ışığın açık olduğu süreyi ayarlayın.
Ekran parlaklığı: Ekranın parlaklığını ayarlayın.
Dokunma düzeltme: [Dokunma Düzeltme] düğmesine tıklayın ve eylemi düzeltmek için komutları izleyin veya üçüncü vites topuzunu çevirin ve F5 → F1 → F4 → F1 → F3 → F1 →F2→ tuşlarına basmak için manuel kumandadaki kısayol düğmesini kullanın. F5 Kalibrasyon ekranına girin ve kalibrasyonu gerçekleştirmek için komut istemine basın.
Öğretimi sil uyarısı vermiyor: Bu fonksiyon işaretlendiğinde, manuel öğretim sayfası silme programında herhangi bir silme onayı istemi olmayacaktır. Bu fonksiyon işaretlenmezse, manuel öğretme sayfası program eylemini sildiğinde hemen aşağıdaki silme onayı iletişim kutusu açılır.
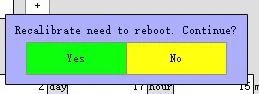
Mobil öğretim artık soru sormuyor: Bu işlev işaretlendiğinde, manuel öğretim sayfası taşıma programında herhangi bir hareket onay istemi bulunmayacaktır. Bu fonksiyon işaretlenmezse, manuel öğretme sayfası program eylemini hareket ettirdiğinde, aşağıdaki mobil onay iletişim kutusu hemen açılır.
3.2、Ağ Yapılandırması
Düğmeye bas aşağıdaki arayüze girmek için:

Ağ etkinleştirme yöntemi:
1 Kontrol edin.
Uzaktan kumandanın etkinleştirilip etkinleştirilmeyeceğini ayarlayın. Kullan'ı seçerseniz, "Komut Listesi" düğmesi görünür.

3. Ana bilgisayar ağıyla iletişim kurup kurmayacağınızı ayarlayın.
4. Makinenin adını ayarlayın.
5. Robot IP adresi (yalnızca rakip denetleyicinin geçerli bir ağ bağlantı noktası vardır).
6. Çevresel hedef IP adresini girin.
7. İletişim modunu seçin.
8. Ayarlanan verileri kaydetmek için [Kaydet] düğmesine tıklayın.
9. [Test Verilerini Gönder] düğmesine tıklayın.
10. El kumandasına harici geri bildirim verilerinin beklenmesi, ağ yapılandırmasının başarılı olduğunu gösterir.
Not: Bu ayar, manuel ağ bağlantı noktası ayarı içindir.
3.3, Kayıt
Düğmeye bas aşağıdaki arayüze girmek için:

Kayıt süreci:
1. Satıcı kodunu görüntülemek için en yüksek otoritede oturum açın ve 6 haneli bir makine kodu oluşturmak için [Makine Kodu Oluştur] düğmesine tıklayın.
2. Tedarikçinin üretim kayıt kodunu kaydettirmesi için üretici kodunu ve makine kodunu tedarikçiye sağlayın.
3. Üretici tarafından sağlanan 20 haneli kayıt koduna göre “Kayıt Kodu” düzenleme kutusuna girin.
4. Kaydı tamamlamak için [Register] düğmesine tıklayın.
3.4, Bakım
Düğmeye bas aşağıdaki arayüze girmek için:
Bu arayüzde sürüm numarasını, yükseltme sürümünü ve yedekleme/geri yükleme parametrelerini görüntüleyebilirsiniz.
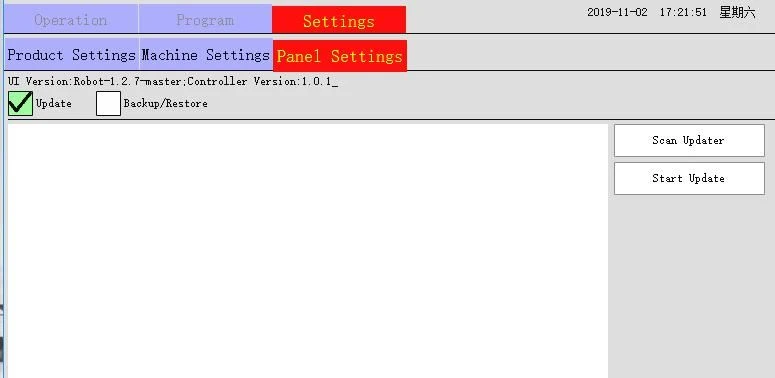
Sürüm güncelleme yöntemi:
1. Döndürmeyi Güncelle kutusunu işaretleyin.
2. U diskini birkaç saniye prize takın.
3. [Tarama Güncelleme Paketi]'ne tıklayın (Görüntüleme programı yoksa, lütfen U disk programının veya U disk biçiminin tanımlama gereksinimlerini karşılayıp karşılamadığını kontrol edin).
4. Yükseltmek istediğiniz sürümü seçin.
5. Güncellemek için güncelleme arayüzüne girmek için [Güncellemeyi Başlat] düğmesine tıklayın.
Yedekleme/Geri Yükleme:

Makine parametreleri: yazılım limiti, devir başına mesafe dahil olmak üzere eksen parametrelerinin ayarını ifade eder.
Manuel parametreler: programlanabilir düğmelerdeki parametre ayarları ve manuel ayarlar altındaki tüm ayarlar.
Ghost: Mevcut el kumandasının tüm verilerini yedekleyen tüm yedeklemeler.
Güncelleme paketi: Bu sistem, yükseltilmiş sürümü otomatik olarak kaydedecektir. Önceki sürümü tekrar yükseltmeniz gerekirse, kontrol edebilirsiniz. ve seçin
 sürümü güncellemek için sürüm numarası. Ayrıca diğer manuel kontrolörler için programı U diske aktarabilirsiniz.
 . Güncelleme.
Yedekleme işlemi akışı: işaretleyin → Verileri yedeklemek için seçin (makine parametresi / manuel parametre / hayalet) → mevcut durumu yedekle'yi tıklayın → açılır yedekleme adı iletişim kutusunda yedekleme adını girin → Tamam'ı tıklayın.
1. Yukarıdaki adımlar, parametreleri makineye yedeklemek içindir. U diskine yedekleme yapmak için, yukarıdaki adımlarda U diskini takın ve makineye yeni yedeklenen parametre adını seçin → dışa aktarma düğmesini tıklayın → dışa aktarma tamamlama iletişim kutusunu açın. Tamam'ı tıklayın.
2. Ayrıca üçüncü vites topuzunu döndürebilir ve manuel kumanda üzerindeki kısayol düğmesini kullanarak F5 → F3 → F4 → F3 → F2 → F3 → F1 → F5'e basarak yedekleme arayüzüne girebilir ve yedekleme komutlarını takip edebilirsiniz. İşlem akışını geri yükleyin: kontrol edin veya
 → verileri geri yüklemek için seçin (makine parametresi / manuel parametre / hayalet) → [Seçilen yedeği geri yükle] düğmesine tıklayın → komut istemine göre manuel kontrolör yeniden başlayacak ve yeniden başlatmanın tamamlanmasını bekleyecektir.
4.3.5 Kullanıcı Yönetimi
Düğmeye bas aşağıdaki arayüze girmek için:

Bu arayüzde yönetici izinleri ayarlanabilir ve şifreler değiştirilebilir.
Sistem operatörü varsayılan şifresi:
Operatör: 123
Yönetici: 123
Kıdemli yönetici: 123456
Süper yönetici: 12345678
Op: Bu öğenin izinleri şunlardır:
1. Eksen manuel durumda hareket ettirilebilir, ancak öğretim için öğretim sayfasına giremez;
2. Robot çalıştırılabilir ve otomatik durumda hız ayarlanabilir;
3. Durma durumunda, ana konuma dönüş ve ürün ayar sayfası ayar parametreleri gerçekleştirilebilir;
4. Kayıt sayfasına girebilirsiniz.
Kalıp: Bu izin şunları içerir:
1.Op tüm izinleri;
2. Model numarasıyla ilgili ilgili ayarlar;
3. Öğretim için öğretim sayfasına girebilirsiniz;
4. Program eyleminin konumunu, hızını ve gecikmesini otomatik olarak düzenleyin ve değiştirin.
Sistem: Bu izin şunları içerir:
1.Op tüm izinleri;
2. Makine parametreleri değiştirilebilir;
3. Manuel ayarlar sayfasının çoğuna girebilir.
Kullanıcı: Bu izin aşağıdakilere sahiptir:
1.Op tüm izinleri;
2. Kullanıcı yönetimi sayfasına girebilir.
Kök: Bu izin şunları içerir:
1.Op tüm izinleri;
2. Kayıt sayfasının üretici kodu görünür.
Otomatik Değiştir: Bu izin şunları içerir:
1.Op tüm izinleri;
2. Program eyleminin konumunu, hızını, gecikmesini vb. otomatik olarak düzenleyin ve değiştirin.
Yeni Kullanıcı Adı: Kullanıcı Adını Düzenle → Parolayı Ayarla → İzni Kontrol Et □Op → [Tamam]'a tıklayın.
yönetici
□Süper
□Sistem
□Kullanıcı
□Kök
Otomatik Değiştir
Kullanıcı adını sil: Kullanıcı listesini kontrol edin → [Sil] düğmesine tıklayın