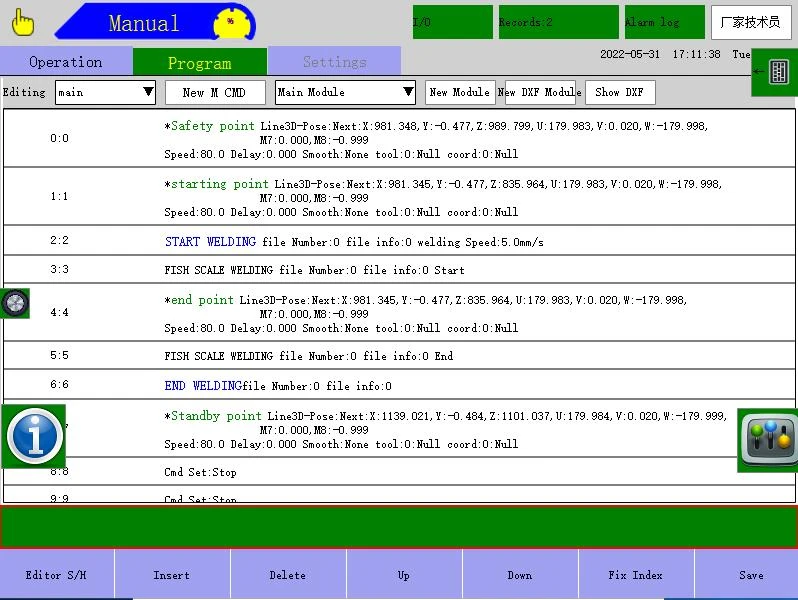
8.5 Kaynak işlemi
1 Hazırlık
Kaynak işlemini kullanmadan önce ilgili bileşenleri hazırlayın ve devreyi doğru şekilde bağlayın.
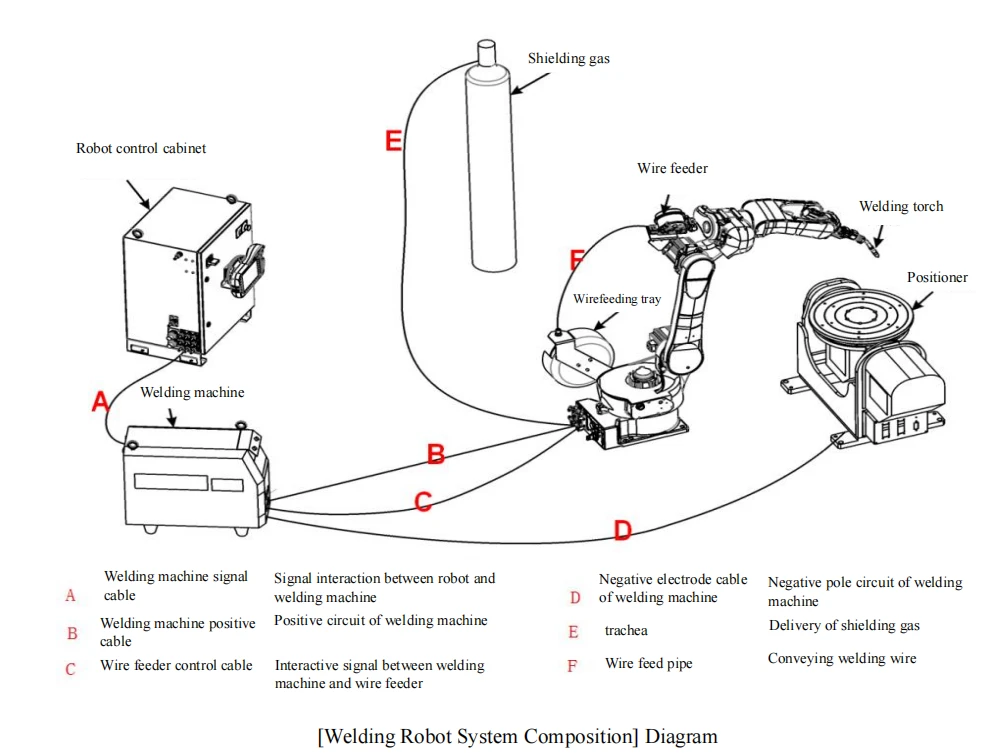
1.1 RS485 haberleşme analog modülünü, analog kaynak makinesini ve komple ekipmanını hazırlayın 1.2 Dijital kaynak makinesini ve komple ekipmanını hazırlayın Not: Şu anda sadece RS485 haberleşme analog modülünü desteklemektedir [Lütfen RS485 haberleşme analog modülünün indirme bağlantısına bakınız: https://item.taobao .com/item.htm?spm=a1z10.5-cw4002-154739616.26.Y0mH4t&id=534582865102】
2 Bileşen bağlantısı
Bağlantı için ilgili bağlantı noktası talimat kılavuzuna bakın
2.1 Robot sistemi analog IO tanımı ve RS485 iletişim analog modülü ve analog kaynakçı bağlantısı
Robot 485 analog modülünün elektrik kutusu Kaynakçı ucu DB15 terminal pimi
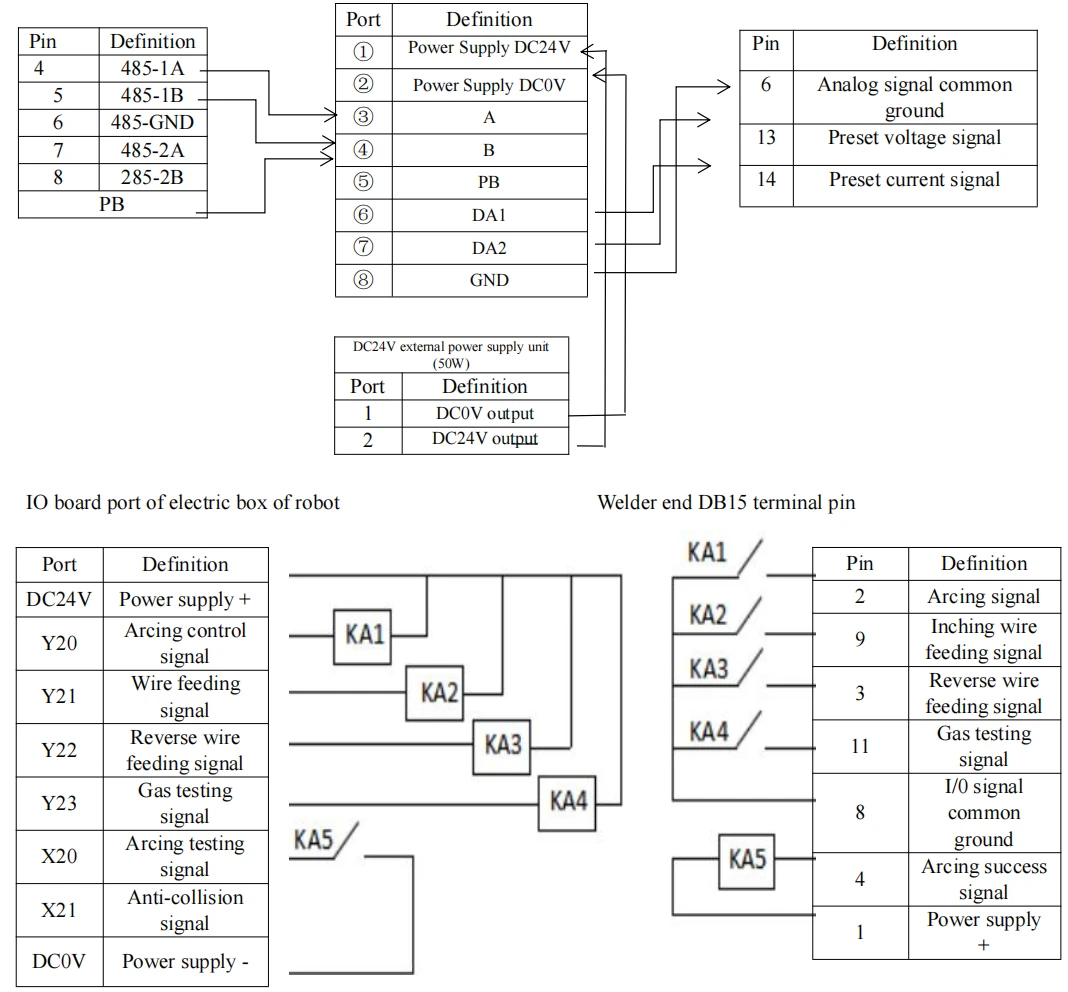
485 analog modülün bağlantı şeması ve HUACHENG sürücü ve kontrol entegre kontrol sistemi için yapılandırılmış Megmeet Ehave CM350
Açıklama: HUACHENG sürücüsünün X{{0}}X47 giriş terminalleri ve kontrol entegre kontrol sistemi, etkili olması için 24V güç kaynağının (0V) negatif kutbuna bağlanır ve elektriksel karakteristikleri iletken optokuplördür. Çıkış terminalleri Y10-Y47, yük aracılığıyla 24V güç kaynağına bağlanır (koruma akımı: 500mA, dayanma gerilimi: 65V, elektriksel karakteristik: MOS tüpü AÇIK kaçak çıkışı).
DB15 terminal pin dizisi renk tanımları
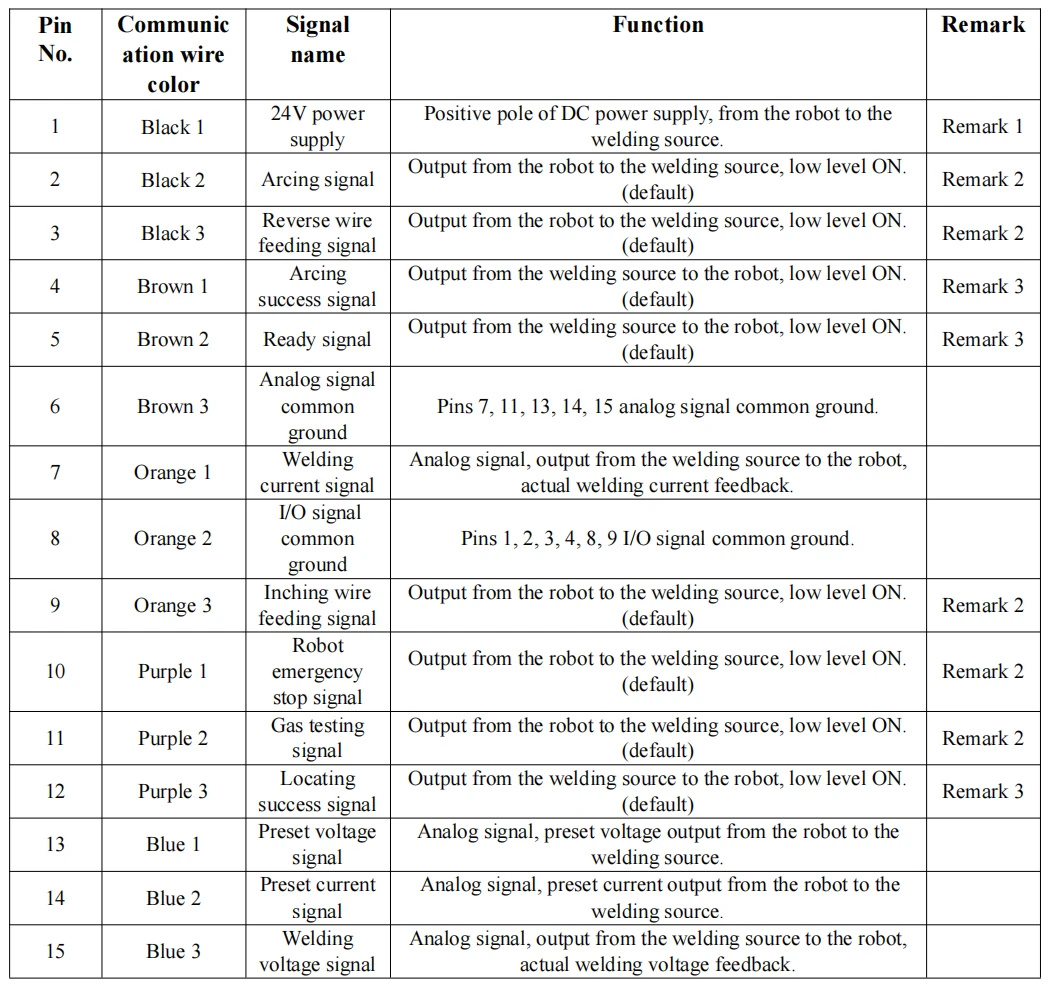
Megmeet analog kaynakçı Ehave CM350 (DB15 arayüzü)
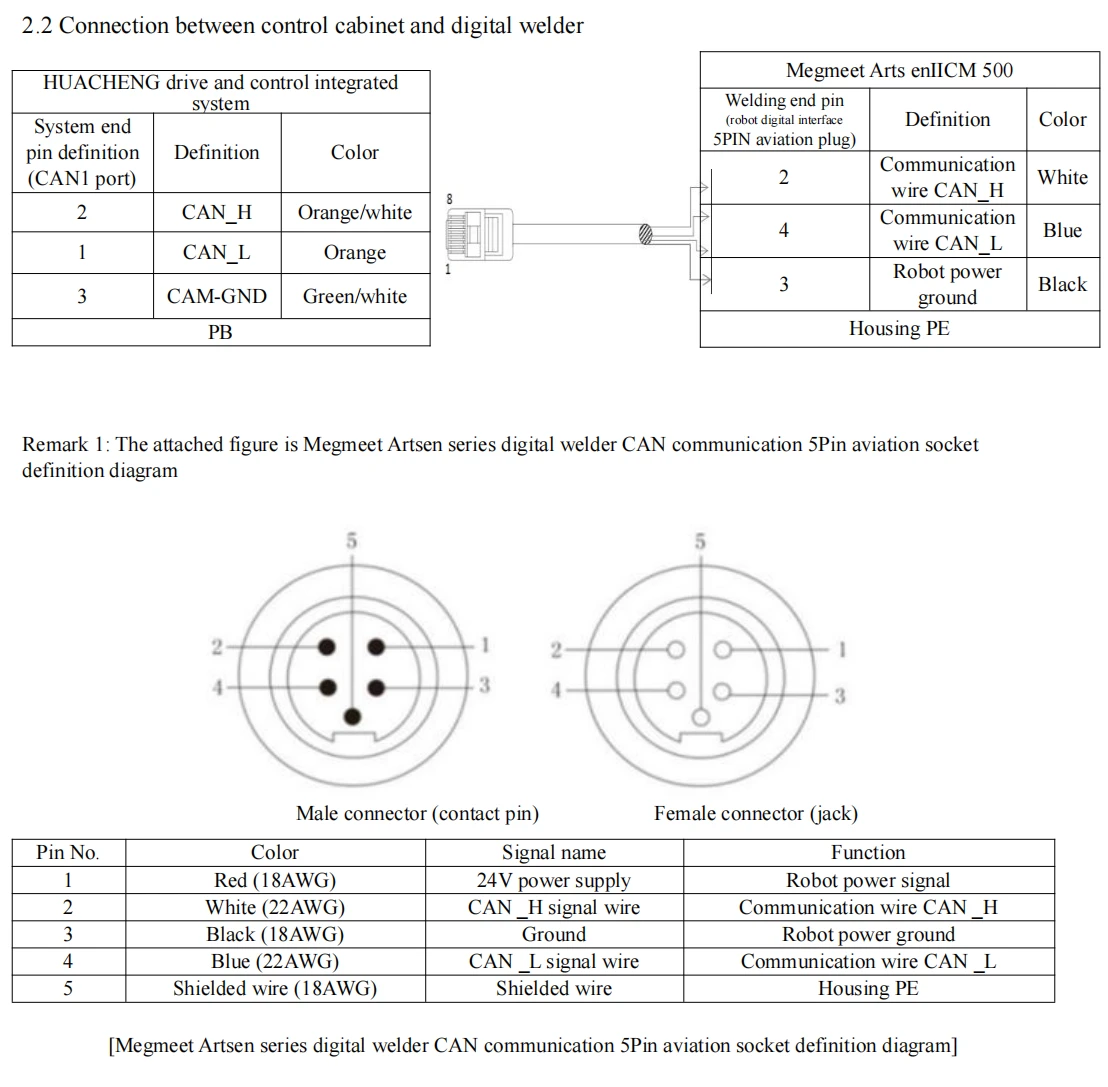
Açıklama 2: Kaynak kaynağı 24V güç sağlıyor ve robot 24V güce sahip olduğu için bağlı değil. İletişimde parazit önleme özelliğini geliştirmek için dijital portta yüksek ve düşük seviyeler arasında paralel bağlantı için bir adet 120ohm direnç önerilir. Açıklama 3: Kaynakçı iletişim portu için Outsidi ve Insidi opsiyonel ise, robota bağlanmak için lütfen "Outsidi" portunu kullanın.
Açıklama 4: Robotun bağlantı kablosunun bir ucu, blendajlı bükümlü çift kablo kullanması gereken R45 standart kayıtlı jaktır ve diğer ucu, kaynak ucunu bağlayan 5Pin havacılık fişidir.
3 Kaynak işlemi ayar adımları
3.1 Sistem ve analog kaynakçı arasındaki bağlantı için ayar adımları
(Not: Yukarıdaki örnekler, sistem ve analog kaynakçı arasındaki bağlantı için ayar adımlarıdır)
3.1.1 Parametre anlamı
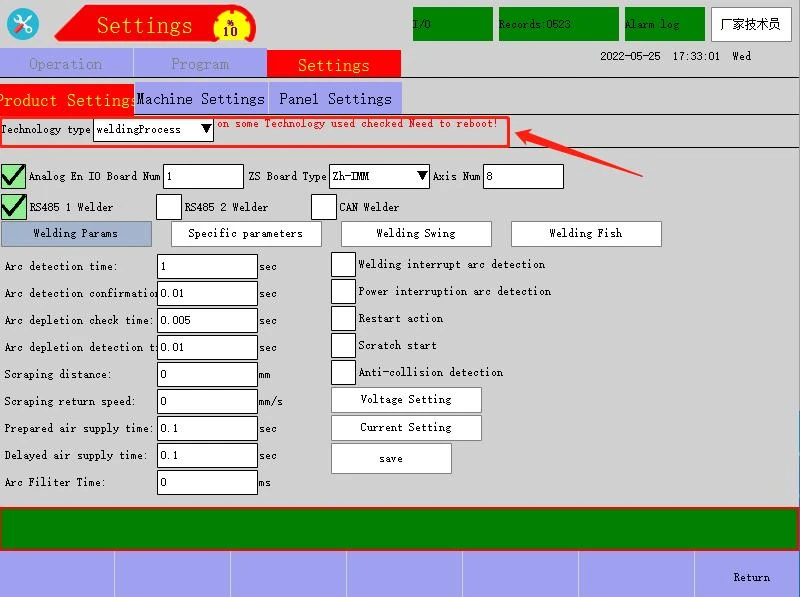
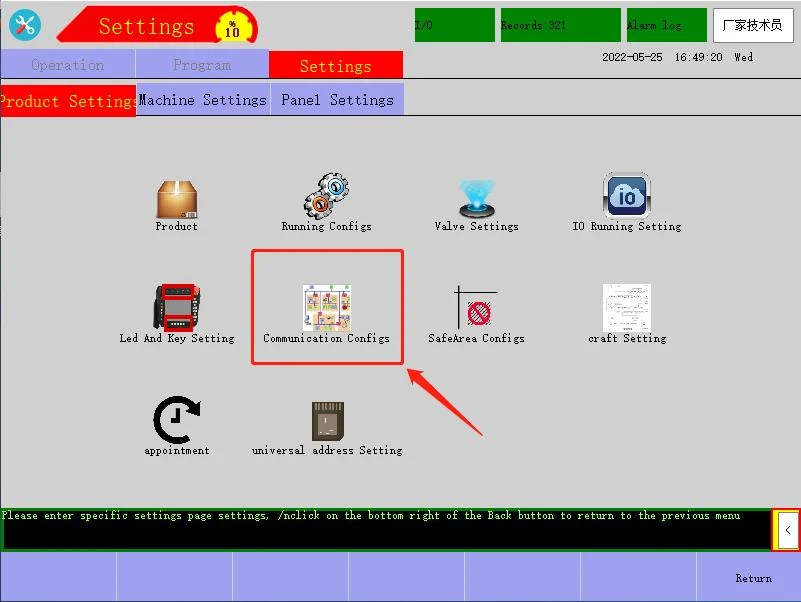
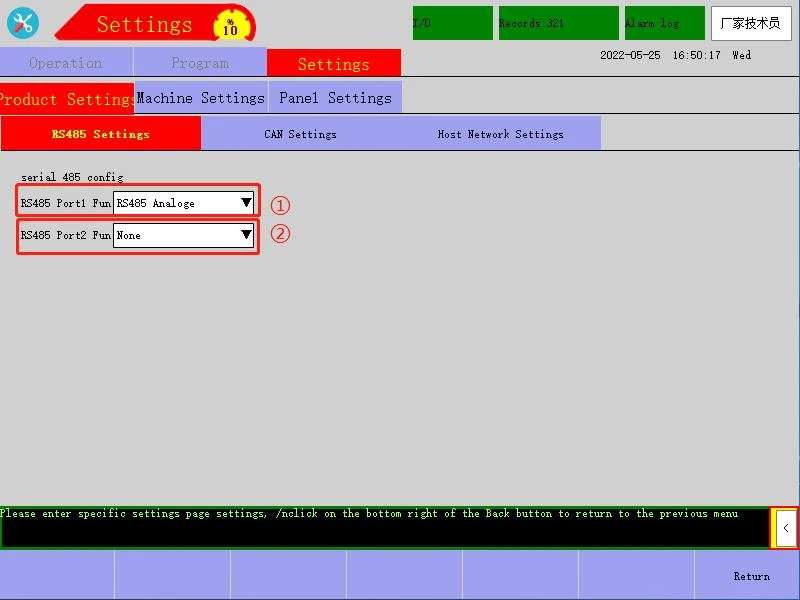
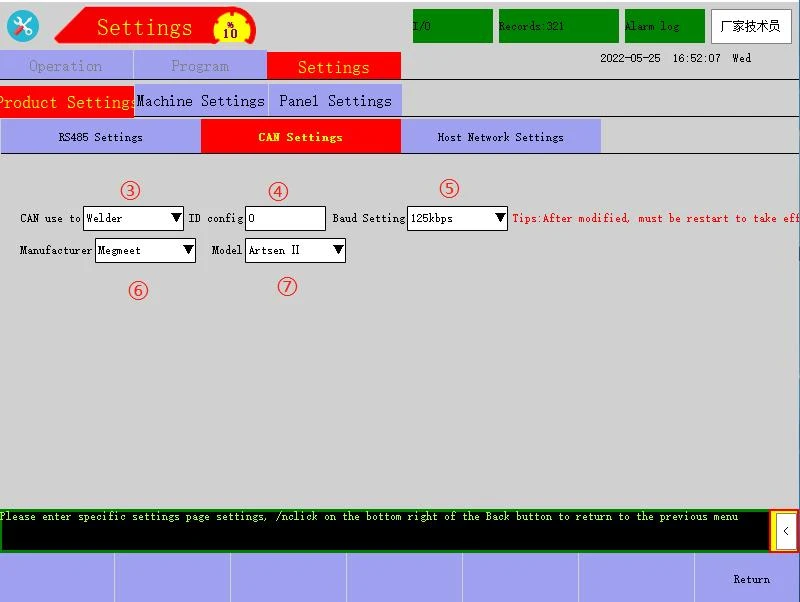
Tanım açıklaması:
① RS485 port 1 fonksiyon seçimi: İlgili elektrik kabini "CAN1" port pinleri 4, 5, 6'nın bağlantı tanımları sırasıyla 485-1A, 485-1B ve 485-GND'dir.
② RS485 port 2 fonksiyon seçimi: İlgili elektrik kabini "CAN1" port pinleri 7, 8, 6'nın bağlantı tanımları sırasıyla 485-2A, 485-2B ve 485-GND'dir.
③ Kullanım: CAN bağlantı noktasının kullanımını belirtin.
④ ID konfigürasyonu: Analog kaynak makinesi kullanıldığında, bu parametrenin ayarlanmasına gerek yoktur; dijital kaynak makinesi kullanıldığında bu parametre 1 olarak ayarlanmalıdır.
⑤ Baud Ayarı: Analog kaynak makinesi kullanıldığında bu parametrenin ayarlanmasına gerek yoktur; Megmeet dijital kaynak makinesi kullanıldığında bu parametre 125kbps olarak ayarlanmalıdır.
⑥ Üretici: Analog kaynak makinesi kullanıldığında bu parametrenin ayarlanmasına gerek yoktur; dijital kaynak makinesi kullanıldığında ilgili üretici seçilmelidir
⑦ Model: Analog kaynak makinesi kullanıldığında bu parametrenin ayarlanmasına gerek yoktur; dijital kaynak makinesi kullanıldığında, ilgili model seçilmelidir
Not: Dijital kaynak makinesi üreticisine gelince, şu anda yalnızca Megmeet Artsen serisini desteklemektedir.
3.1.2 Ayar adımları Düğme anahtarı Durdurma modunda/durumundayken, parametre ayarı için "Ürün Ayarları"nı seçin, "craft Ayarı"nı seçin → "Kaynak İşlemi"ni seçin → ardından bağlantı noktası işlevini ayarlayın ve "RS485'i seçin "İletişim Konfigürasyonları" → "RS485 port 1 fonksiyon seçimi" içindeki Ayar" RS485 analog modülüdür → güç kapat ve yeniden başlat → zanaat aç Ayar → Analog En'i işaretleyin → robot sistemine bağlı analog kaynakçı ayarı tamamlanmıştır.
3.2 Kaynak işlemi için ayarlanan parametrelerin anlamları
3.2.1 Kaynak işlemi - kaynak işlemi parametrelerinin anlamları
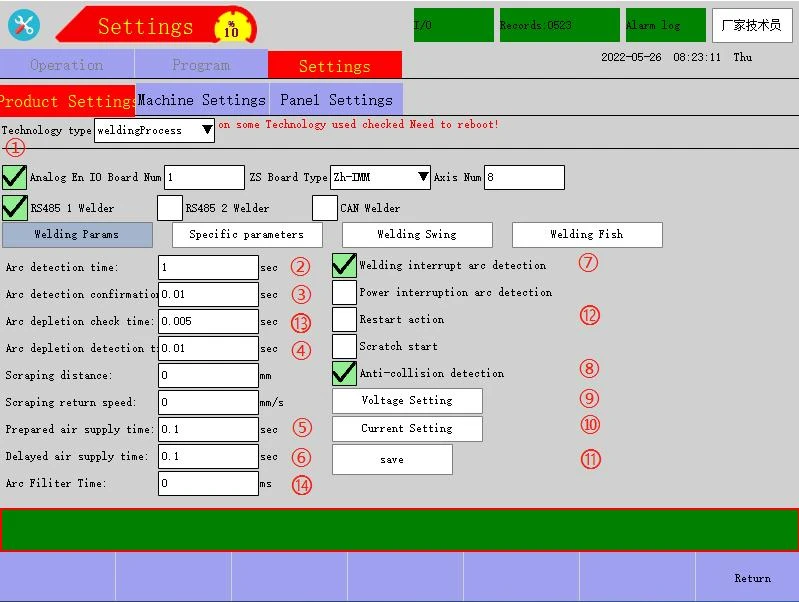
Tanım açıklaması:
① Analog En: İşaretlenirse analog modül etkinleştirilir; işaretli değilse, analog modül devre dışı bırakılır
② Ark algılama süresi: Sistemin ark oluştuktan sonra algılamayı ne kadar geciktireceğini ayarlamak için kullanılır.
③ Ark algılama onay süresi: Sistemin ark oluşturma başarı sinyalini algılama süresini ayarlamak için kullanılır, yani yalnızca sistem bu parametre süresi için ark oluşturma başarı sinyalini sürekli olarak algıladıktan sonra ark başarılı olarak kabul edilir.
④ Ark tükenmesi algılama süresi: Sistemin ark söndürme sinyalini algılama süresini ayarlamak için kullanılır, yani yalnızca sistem bu parametre için sürekli olarak ark söndürme sinyalini algıladıktan sonra ark söndürme başarılı olarak kabul edilir
⑤ Hazırlanan hava besleme süresi: Sistem çalışmaya hazır olduğunda koruyucu havanın ne kadar süre önceden sağlanacağını ayarlamak için kullanılır.
⑥ Gecikmeli hava besleme süresi: Sistem ark söndürmeye hazır olduğunda koruyucu havanın ne kadar süreyle kapatılacağını belirlemek için kullanılır.
⑦ Kaynak kesintisi ark algılama: Ark kesintisi algılama fonksiyonunun mevcut olup olmadığını ayarlamak için kullanılır. Fonksiyon etkin olduğunda kaynak sırasında ark kesintisi olması durumunda sistem kaynağı durdurur ve ark kesinti noktasını kaydeder; bir dahaki sefere yeniden başlatıldığında, robot, çalıştırmadan önce arkın yeniden başlatılması için ark kesinti noktasına dönecektir.
⑧ Çarpışma önleme algılama: Çarpışma önleme işlevinin kullanılabilir olup olmadığını ayarlamak için kullanılır. İşlev etkin olduğunda, çarpışma önleme sensörü etkinleştirilirse, sistem kaynağı durduracak ve servo gücünü kesecektir.
⑨ Voltaj Ayarı: Robot ve analog kaynakçı arasındaki voltajı ayarlamak için tıklayın
⑩ Akım Ayarı: Robot ve analog kaynakçı arasında eşleşen akımı ayarlamak için tıklayın
⑪ kaydet: Kaynak İşlemi sayfasında "kaydet" seçeneğine tıkladıktan sonra, yazılan parametreler etkin olacaktır; aksi takdirde etkili olmazlar
⑫ Yeniden başlatma eylemi: İşaretlendikten sonra "kaynak parametreleri" arasındaki yeniden başlatma hızı ve yeniden başlatma mesafesi etkili olacaktır.
⑬ Ark tükenmesi kontrol süresi: Sistemin ark söndürme sinyalini algılama süresini (X20 KAPALI) ayarlamak için kullanılır, yani yalnızca sistem bu parametre süresi için ark söndürme sinyalini sürekli olarak algıladıktan sonra ark söndürme başarılı olarak kabul edilir.
⑭ Ark Filtre Süresi: Bu süre içinde ark sinyali varsa alarm verilmez; etkisiz ve etkili arasındaki aralık bu süreden daha az ise, etkili kabul edilir.
3.2.2 Kaynak yöntemi - kaynak yöntemi parametreleri - akım/gerilim eşleştirme ayarı
Not: Eşleştirme efekti, gerçek kaynak efektini doğrudan etkileyecektir, bu nedenle işlemi gerçekleştirmek için lütfen ayarlanan adımları izleyin.
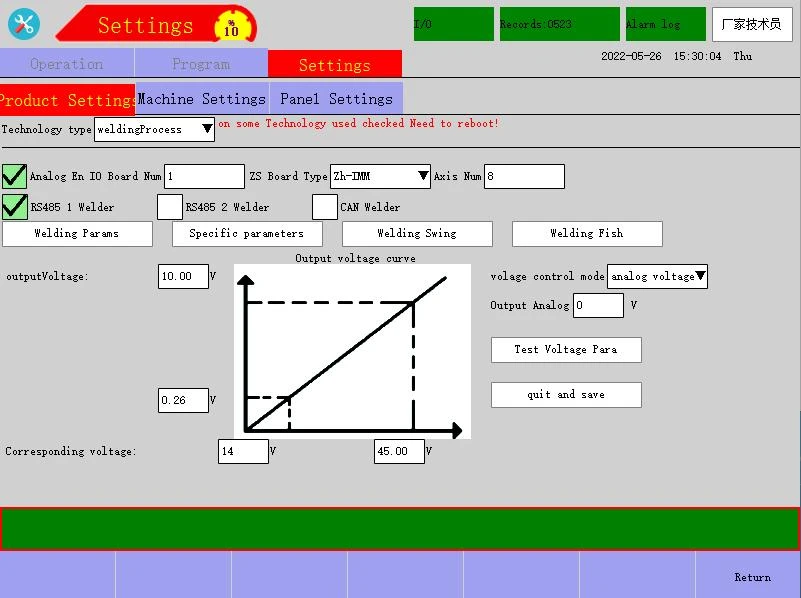
DA2 voltaj eşleştirme ayarı: "Voltaj Ayarı" sayfasına girin → "outputVoltage" de test edilecek voltajı girin (bu değer analogdur, yani kaynakçı DA2'ye verilen voltaj, 0V'den kaynakçıya kadar test edilecek gerilim izleme paneli sayfası değişir, bu değerdeki test edilen değişiklik minimum olarak değişir; minimumdan test edilecek olana kadar kaynakçı gerilim izleme paneli sayfası değişmez, test edilen maksimum değişiklik bu değerde maksimum olarak değişir) → "Test'e tıklayın Voltaj", böylece analog modül kaynakçıya karşılık gelen voltajı vermeye başlar ("Test Voltajı" uzun basıldığında etkilidir ve serbest bırakıldıktan sonra otomatik olarak sıfırlanır) → Elde edilen maksimum 7,950V ve minimum 0,500V'yi girin sırasıyla en yüksek eğri noktasında ve sol üstteki "outputVoltage" en düşük eğri noktasında test edin ve "Karşılık gelen voltaj"da çıkış analog voltajına karşılık gelen kaynakçı panelinde izlenen voltaj değerini doldurun → DA2 voltajı analog eşleşmesi tamamlanır.
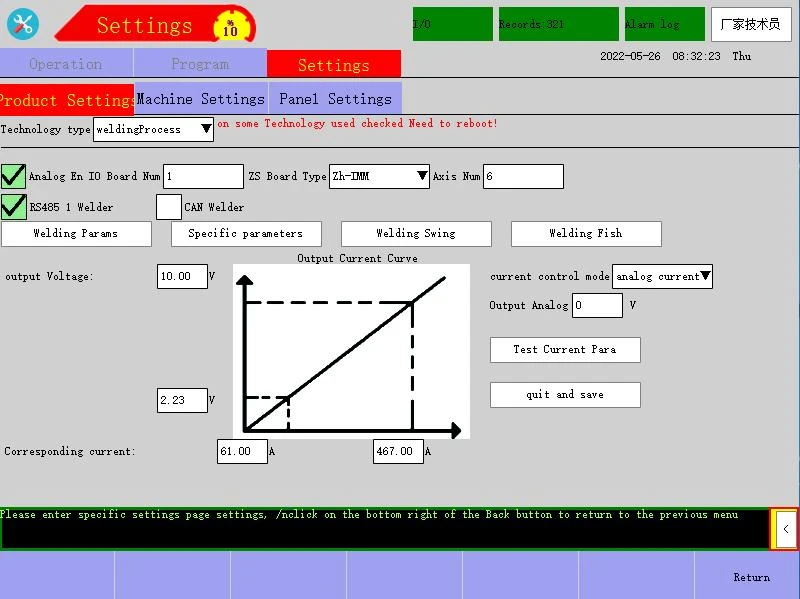
Not: Eşleştirme tamamlandıktan sonra, lütfen önceden ayarlanmış "Gerçek voltaj" değerini test edin ve kaynakçı panelinde görüntülenen değerin kullanım gereksinimlerini karşılayıp karşılamadığını kontrol edin.
DA1 akım eşleştirme ayarı: "Akım Ayarı" sayfasına girin → "outputCurrent" bölümünde test edilecek akımı girin (bu değer analogdur, yani kaynakçı DA1'e verilen akımdır, 0V'den kaynakçıya kadar test edilecek mevcut izleme paneli sayfası değişir, bu değerdeki test edilen değişiklik minimum olarak değişir; minimumdan kaynakçıya kadar test edilecek akım izleme paneli sayfası değişmez, test edilen maksimum değişiklik bu değerde maksimum olarak değişir) → "Test'e tıklayın Akım", böylece analog modül kaynakçıya karşılık gelen akımı vermeye başlar ("Test Akımı" uzun basıldığında etkilidir ve serbest bırakıldıktan sonra otomatik olarak sıfırlanır) → Elde edilen maksimum 7.800V ve minimum 0.050V'yi girin. sırasıyla en yüksek eğri noktasında ve sol üstteki "outputVoltage" en düşük eğri noktasında test edin ve "Karşılık gelen akım"da çıkış analog voltajına karşılık gelen kaynakçı panelinde izlenen akım değerini doldurun → DA2 voltajı analog eşleşmesi tamamlandı.
Not: Eşleştirme tamamlandıktan sonra, lütfen önceden ayarlanmış "Gerçek akım" değerini test edin ve kaynakçı panelinde görüntülenen değerin kullanım gereksinimlerini karşılayıp karşılamadığını kontrol edin.
3.2.3 Kaynak işlemi - kaynak parametrelerinin anlamları
Analog aşağıdaki şekilde gösterilmiştir
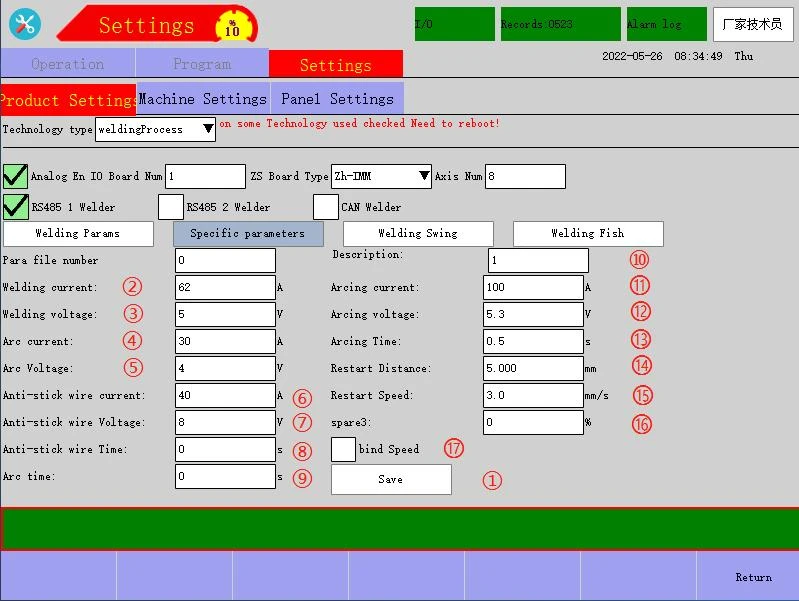
Tanım açıklaması:
① Para dosya numarası: Birden çok farklı ürünün kaynak parametrelerini 0~9 set aralığı ile saklamak için kullanılır.
② Kaynak akımı: Kaynakçının çıkış akımını ayarlamak için kullanılır
③ Kaynak gerilimi: Kaynakçının çıkış gerilimini ayarlamak için kullanılır.
④ Ark akımı: Ark dolu olmadığında, kaynak sırasındaki değerden küçük olduğunda kullanılır.
⑤ Ark Gerilimi: Ark dolu olmadığında, kaynak sırasındaki değerden küçük olduğunda kullanılır.
⑥ Yapışmaz tel akımı: Sadece ark söndürme noktasında herhangi bir kaynak teli sıkıştığında kullanılır; genel olarak akım değeri 0 iken gerilim değeri kaynak sırasındaki değerden biraz daha yüksektir.
⑦ Yapışmaz tel Voltajı: Sadece ark söndürme noktasında herhangi bir kaynak teli sıkıştığında kullanılır; genellikle voltaj değeri kaynak sırasındaki değerden biraz daha yüksektir
⑧ Yapışmaz tel Süresi: Yapışma önleyici tel voltajının/akımının tutma süresini ayarlamak için kullanılır
⑨ Ark süresi: Ark gerilimi/akımının tutma süresini ayarlamak için kullanılır (bu değer çok büyük ayarlanırsa kaynak bağlantısının sonunda yüzeylenmeye neden olur; bu değer çok küçük ayarlanırsa kenarda krater oluşmasına neden olur. kaynak bağlantısının sonu; bu nedenle bu değerin fiili duruma göre ayarlanması gerekir.)
⑩ Açıklama: Kullanıcı, geçerli dosya numarası için özel bir ad belirleyebilir
⑪ Ark akımı: Kaynak için ark akımını ayarlamak için kullanılır
⑫ Ark gerilimi: Kaynak için ark gerilimini ayarlamak için kullanılır
⑬ Ark Süresi: Ark gerilimi/akımının tutma süresini ayarlamak için kullanılır (bu değer çok büyük ayarlanırsa, kaynak bağlantısının orijininde yüzeylenmeye neden olur.
⑭ Yeniden Başlatma Hızı: Yeniden başlatma mesafesi yürütüldüğünde çalışma hızını ayarlamak için kullanılır
⑮ Yeniden Başlatma Mesafesi: Robotun kaynak arkı kesinti noktasına geldikten sonraki dönüş yolunun mesafesi
⑯ yedek3 (birden çok oranın yüzdesi): 1-100 kümesiyle
⑰ bağlama Hızı: işaretlenirse etkinleştirilir (etkinleştirildikten sonra, kaynak hızı=kaynak komutu hızı x çoklu oranın yüzdesi) * Dijital iletişim kaynak makinesi için ek olarak iki gizli parametre görüntülenecektir
3.2.4 Kaynak işlemi - kaynak dönüş parametrelerinin anlamları
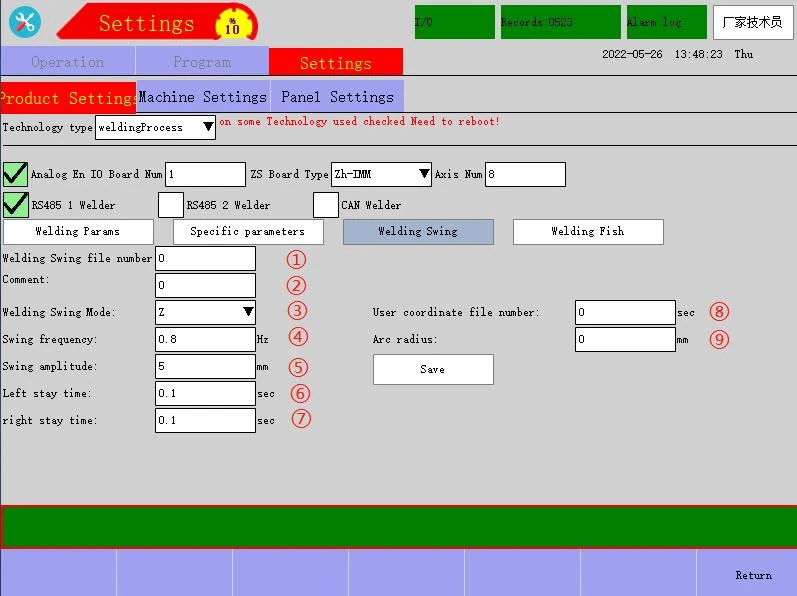
Z-şekilli ve dairesel yay şeklindeki salınım tanımı açıklaması:
① Kaynak Dönüş dosya numarası: Bir dizi 0~9 aralığında birden fazla farklı ürünün kaynak parametrelerini saklamak için kullanılır
② Yorum: Kullanıcı mevcut dosya numarası için özel bir ad belirleyebilir
③ Kaynak Dönüş Modu: Z-şekilli ve dairesel yay-şekilli kaynak salınım modlarını destekler
④ Salınım frekansı (Hz): Saniyedeki salınım sayısı
⑤ Salınım genliği (mm): Tek taraflı salınım mesafesi
⑥ Solda kalma süresi (s): Soldaki zirveye dönerken kalma süresi
⑦ sağ kalış süresi (s): Sağdaki zirveye sallanırken kalış süresi
⑧ hızlanma ve yavaşlama süresi (s): Palet dönüşü sırasında sarsıntıyı azaltmak amacıyla dönüş yönünde hızlanma ve yavaşlama zamanını planlamak için kullanılır, ne kadar büyükse o kadar stabil, o kadar küçük o kadar sallantılı
⑨ Ark yarıçapı (mm): Ark salınımının yarıçap mesafesini ayarlamak için kullanılır
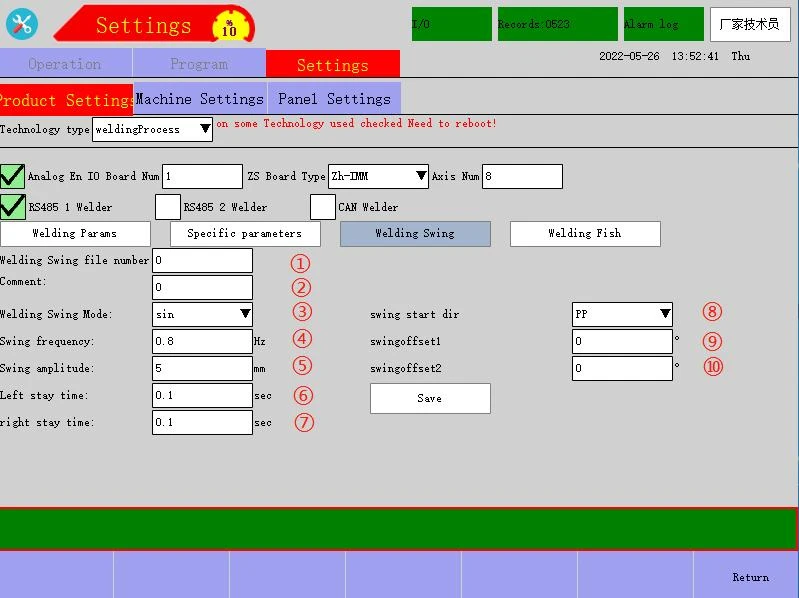
Sinüzoidal salınım tanımı açıklaması:
① Kaynak Dönüş dosya numarası: Bir dizi 0~9 aralığında birden fazla farklı ürünün kaynak parametrelerini saklamak için kullanılır
② Yorum: Kullanıcı mevcut dosya numarası için özel bir ad belirleyebilir
③ Kaynak Dönüş Modu: Z-şekilli ve dairesel yay-şekilli kaynak salınım modlarını destekler
④ Salınım frekansı (Hz): Saniyedeki salınım sayısı
⑤ Salınım genliği (mm): Tek taraflı salınım mesafesi
⑥ Solda kalma süresi (s): Soldaki zirveye dönerken kalma süresi
⑦ sağ kalış süresi (s): Sağdaki zirveye sallanırken kalış süresi
⑧ swing start dir: ileri ve geri (ileri olarak ayarlandıysa, önce başlangıç noktasından yukarı çıkın ve ardından periyodik salınım için aşağı inin; geri olarak ayarlanmışsa tam tersi)
⑨ Yatay sapma açısı: 180~-180 ayar aralığı ile (ayardan sonra dönüş izi, orijinal dönüş izi merkezinden yatay bir sapma açısında dengelenir)
⑩ Dikey sapma açısı: 180~-180 ayar aralığı ile (ayarlamadan sonra dönüş izi, orijinal dönüş izi merkezinden dikey bir sapma açısında dengelenir)
3.2.5 Kaynak işlemi - balık parametrelerinin kaynaklanmasının anlamları
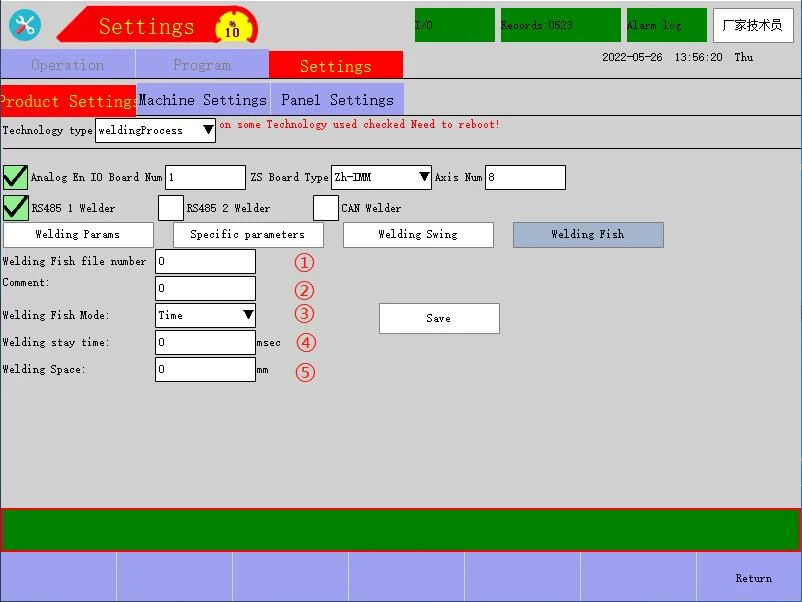
Tanım açıklaması:
① Kaynak Balığı dosya numarası: Bir dizi 0~9 aralığı ile birden fazla kaynak balığı işlem parametresini depolamak için kullanılır
② Yorum: Geçerli dosya numarasının adı
③ Kaynak Balık Modu: Zaman ve mesafe modlarını destekler
④ Kaynakta kalma süresi (ms): Kaynak gecikme süresi Açıklama: Kaynak Balık Modu olarak "Mesafe"yi seçerken, lütfen kaynak yapmak için çalışma mesafesi olması gereken ilgili "kaynak mesafesini" ayarlayın.
⑤ Kaynak Boşluğu (mm): Kaynak boşluğunu ayarlamak için kullanılır
3.3 Dijital kaynakçı ayarı açıklaması
Robot İletişim Yapılandırmaları aşağıdaki gibidir:
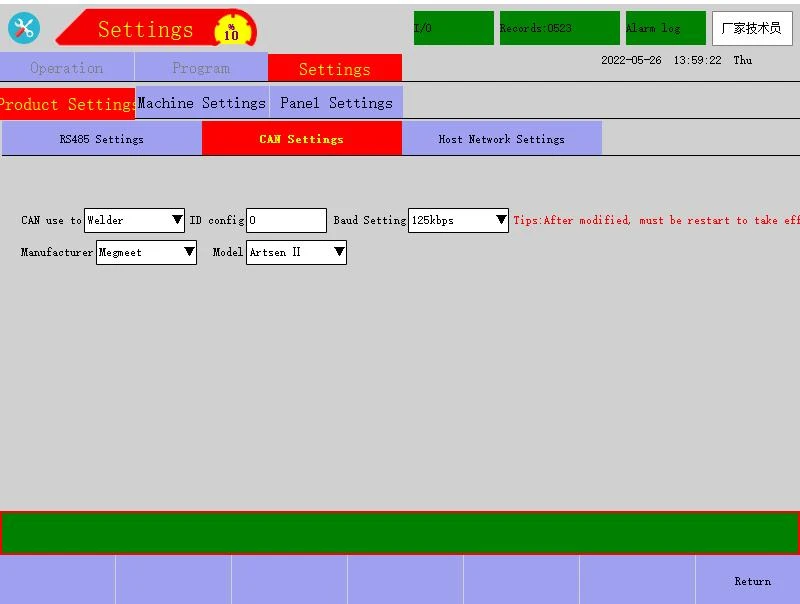
Megmeet Artsen serisi dijital kaynakçı iletişim konfigürasyonları aşağıdaki gibidir:
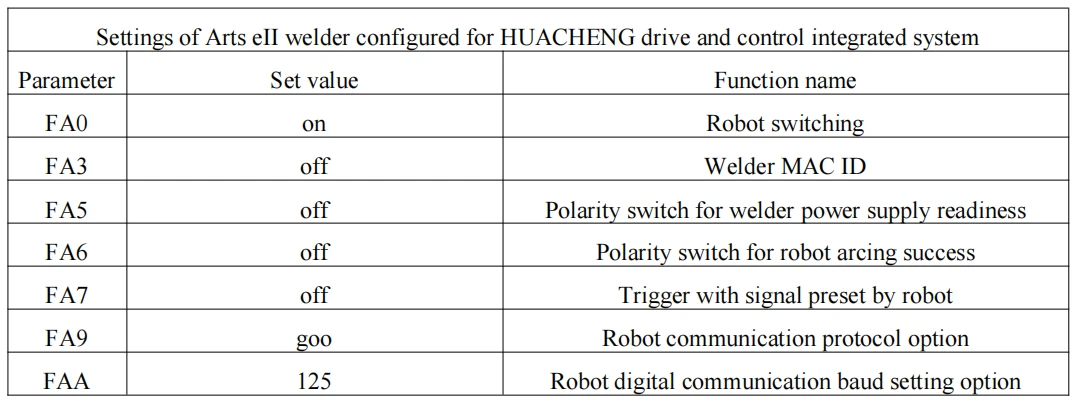
Açıklama: Ayrıntılı ayarlar ve anlamlar için lütfen Megmeet'in ilgili özelliklerine bakın.
Yukarıdaki parametreler ayarlandıktan sonra robot, kaynakçı ile iletişim kurabilir.
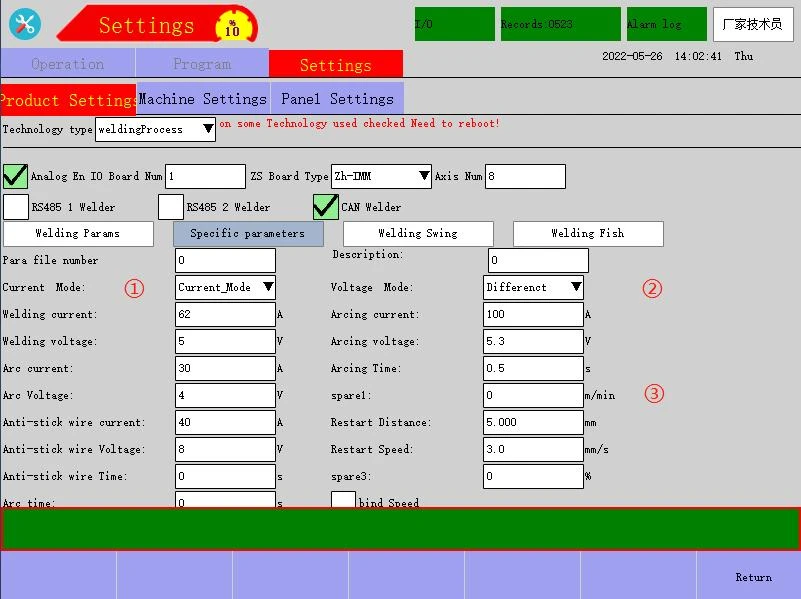
"Kaynak İşlemi"nde "Kaynak Paramları"nı ayarlamak için lütfen 3.2.3 Kaynak İşlemi - Kaynak Paramlarının Anlamına bakın. Ayarlandıktan sonra kullanılabilirler. "(Ön Ayar) Akım Modu" ve kaynakçı "Unitary/Farklı", "Kaynak Parametreleri"ne aşağıdaki gibi eklenir:
① (Ön Ayar) Akım Modu: Akım_Modu seçildikten sonra, robot mevcut verileri doğrudan kaynakçıya gönderir. Önceden ayarlanmış mevcut mod genellikle varsayılan olarak seçilir.
② Üniter/Farklı: Ön ayarlı kaynakçının akım/gerilim modunu değiştirmek için Üniter/Farklı mod seçilir. Üniter mod açıklaması: Parametre ayarı sırasında sadece akımın ayarlanması gerekir ve voltaj kaynakçı ile otomatik olarak eşleştirilecektir. Farklı mod açıklaması: Parametre ayarı sırasında kaynak akımı/gerilimi ayrı ayrı ayarlanır.
③ yedek1 (tel besleme hızı): Bu parametre saklıdır ve geçici olarak geçerli olmaz.
3.4 Eylem menüsü - Kaynak işlemi komut anlamı
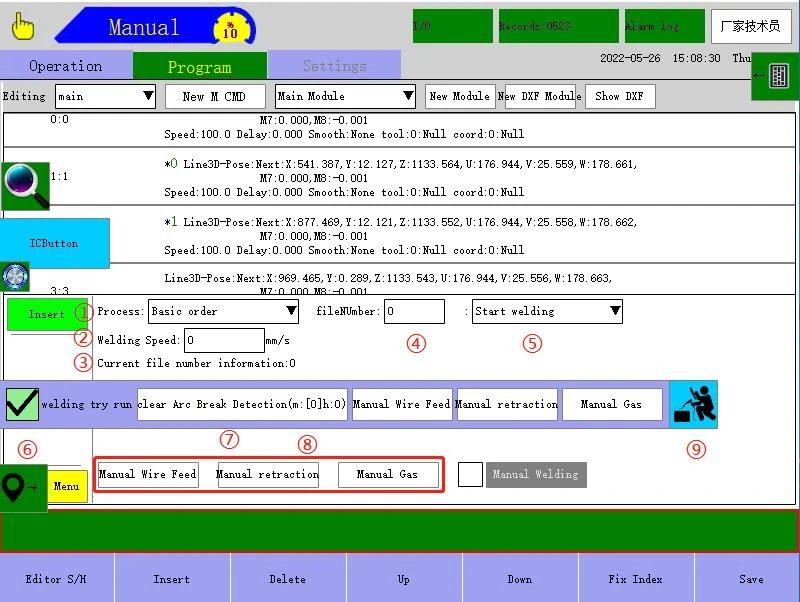
Tanım açıklaması:
① Proses (sipariş): Opsiyonel kapsam temel sipariş, kaynak dönüşü ve kaynak balıklarıdır. Lütfen gerekli kaynak moduna göre seçin.
② Kaynak hızı (mm/s): Bu parametrenin çalışırken yürütüldüğü sabit hız olan kaynak başlangıcı ile kaynak bitişi arasındaki iz hızını ayarlamak için kullanılır. Modül numarası global hızından ve program komut satırı yüzde hız ayarından etkilenmez.
③ Mevcut dosya numarası bilgisi: İlgili işlem dosya numarasındaki açıklama metnini görüntüleyin.
④ fileNumber: İlgili işlem sırasına göre dosya numarası seçimi
⑤ Kaynak başlatma - Kaynak durdurma: İlgili işlem komutunda kaynak modu, işlem komutu değiştikçe göreceli olarak değişir, orta kısım kaynak mantığını gerçekleştirme alanı olarak Kaynak başlatma ve Kaynak durdurma arasına yerleştirilir.
⑥ Kısayol çubuğu penceresi - kaynak deneme çalıştırma seçimi: işaretliyse, kaynak etkindir; işaretli değilse, kaynak etkin değildir
⑦ Kısayol çubuğu penceresi - ark kırılma noktasını sıfırla: Yeniden başlatma işlevi etkinleştirildikten sonra, kaynakta ark koptuğunda bir nokta depolar ve yeşile döner; manuel tıklamadan sonra, Yeniden Başlatma İşlev Talimatında ayrıntılı olarak açıklanan konum temizlenebilir.
⑧ Kısayol çubuğu penceresi - Manüel Tel Besleme - Manüel geri çekme - Manüel Gaz: Manüel Tel Besleme ve Manüel geri çekme üzerine uzun basarak sürekli tel besleme ve geri çekme, Manüel Tel Besleme ve Manüel geri çekme ile kademeli tel besleme; Manuel Gaz, tıklanarak tetiklenir ve bırakılarak kapatılır.
⑨ Kaynak deneme çalıştırma durumu simgesi: Sarı, kaynak deneme çalıştırması işaretli değil ve kaynak etkin, mavi ise kaynak deneme çalıştırması işaretli ve kaynak etkin değil.
4 Diğer ayarlar 4.1 Altı noktalı takım kalibrasyonu
Robotun doğru doğrusal enterpolasyon, dairesel enterpolasyon ve diğer enterpolasyon eylemlerini gerçekleştirmesini sağlamak için takım boyutu bilgilerini doğru girmek ve kontrol noktası konumlarını tanımlamak gerekir. 6-Nokta yöntemi araç koordinatı, altı farklı robot terminal verisi grubu ayarlanarak ve (sistem) geçiş ücreti kontrol noktası konumlarını otomatik olarak hesaplayarak oluşturulur. Spesifik işlem akışı aşağıdaki gibidir: (1) Göstericinin Manuel mod sayfasında, "Tools Calibra"yı seçin → "newBtn"ye tıklayın, "Tool Type Sel" Six Point'i seçin, "toolName" girin ve "OK"e tıklayın. Ardından, yeni bir boş takım numarası başarıyla oluşturulur.
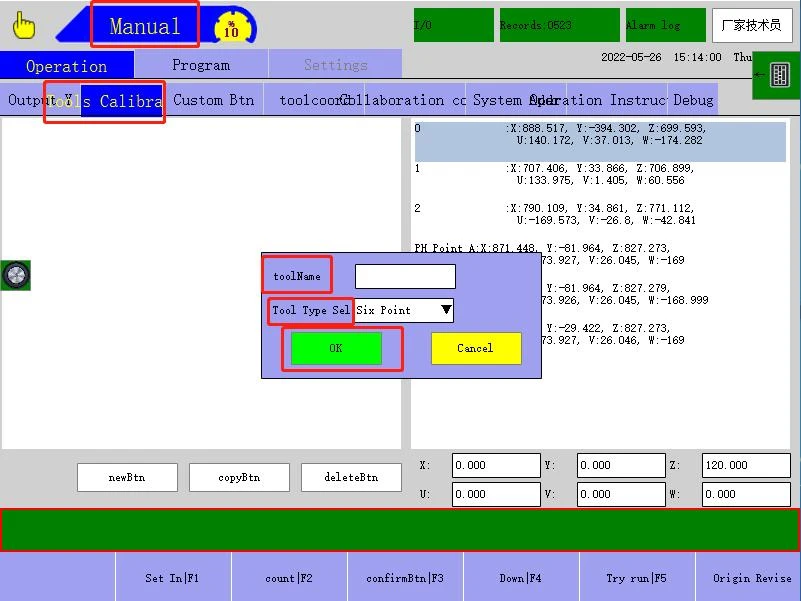
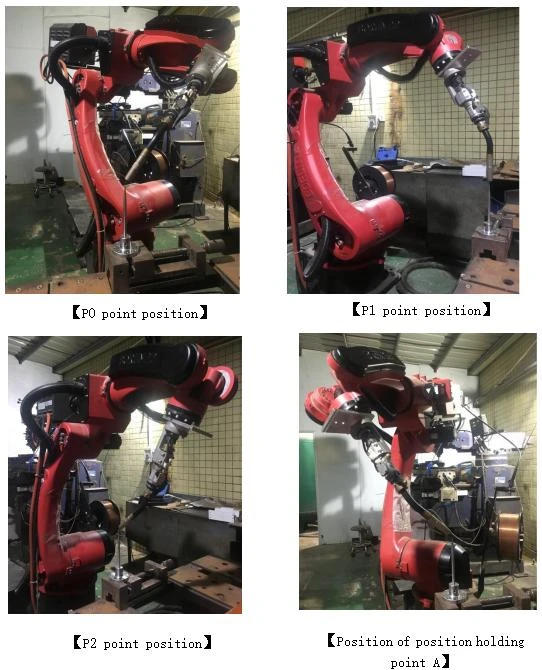
(6)* [Bir log noktası çalıştırılmadan önce, robotun mevcut uç aletinde keskin bir nokta olan 1 kontrol noktasının keyfi olarak tanımlanması ve kararlı bir şekilde keskin bir noktaya sahip bir kalibrasyon kolu hazırlanması gerekir. robotun önüne yerleştirilir. Robot uç kaynak tabancası aşağıdaki gibi örnek alınmıştır]
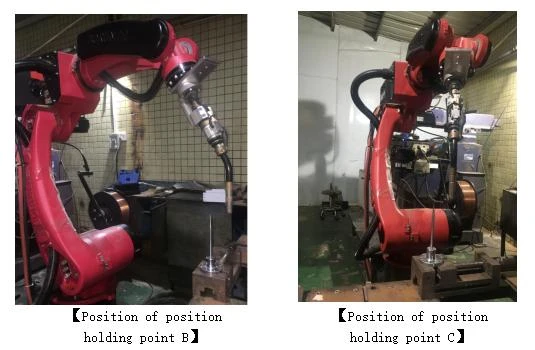
(7)Doğru kayıt modunda noktalara tek tek ulaştıktan sonra, P0, P1, P2 noktalarının ve A, B, C poz tutma noktalarının konumlarını kaydetmek için "Log Point" düğmesine tıklayın. . her nokta yaklaşık 30 derece veya daha fazladır. A, B, C poz tutma noktaları için gereksinimler: Poz tutma noktası A, takımın Z yönündeki dikey referans noktasıdır; poz tutma noktası B, referans noktası hizalandıktan sonra X artı yönüne doğru bir miktar mesafenin ardından takımın X artı yönünde kaydedilir; C poz tutma noktası, referans noktası hizalandıktan sonra Y artı yönüne doğru belirli bir mesafeden sonra dünya koordinatı Y artı yönüne kaydedilir. Yukarıdakiler, 6 günlük noktası gereksinimleridir. Diyagram aşağıdaki gibidir:
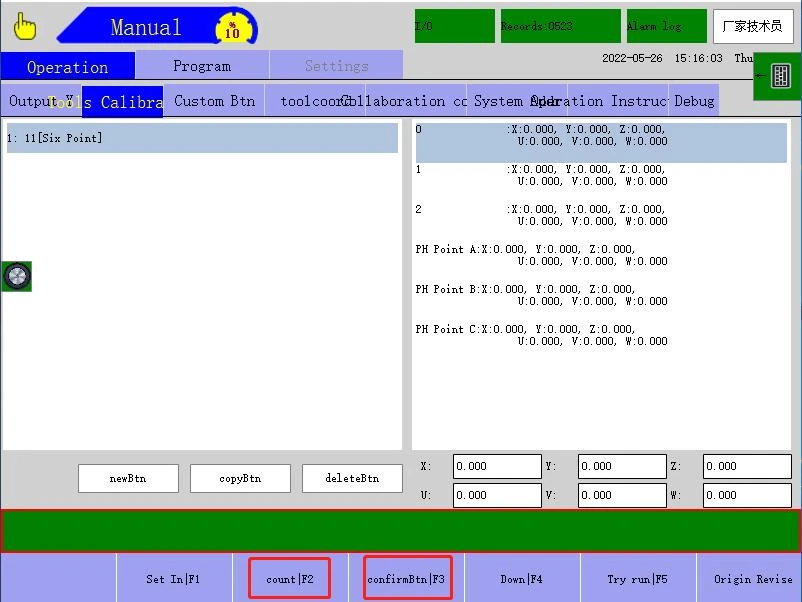
(8)Aşağıdaki "count|F2" düğmesine tıklayın → "confirmBtn|F3"e tıklayın → altı noktalı takım kalibrasyonu tamamlandı
4.2 Yirmi üç noktalı takım kalibrasyonu
Yirmi üç noktalı takım kalibrasyonu, herhangi bir şeklin uç takımının merkez noktasını hesaplamak ve kalibrasyon doğruluğunu ve takım uzunluğunu görüntülemek için kullanılabilir, iz doğruluğunu ve TCP doğruluğunu geliştirmek için kendi sıfır konumunu düzeltme işlevine sahiptir.
Spesifik operasyon akışı aşağıdaki gibidir:
(4)* [Bir log noktası çalıştırılmadan önce, robotun mevcut uç aracında keskin bir nokta olan 1 kontrol noktasının keyfi olarak tanımlanması ve kararlı bir şekilde keskin bir noktaya sahip bir kalibrasyon kolu hazırlanması gerekir. robotun önüne yerleştirilir. Robot uç kaynak tabancası aşağıdaki gibi örnek alınmıştır]
(5)Programsız yeni bir boş modül numarası oluşturun. → "serbest yol" ile 23 yeni ortak nokta oluşturun.
(6)Puan gereksinimleri: Modül numarası programındaki ilk 20 nokta (P0-P19), aynı referans noktasının 20 pozisyonudur (P0-P19), ancak mevcut robot kaynak tabancası aletindeki uç kontrol noktası ucu, kalibrasyon kolu ucu ile hizalanmıştır. Son üç nokta P20, P21, P22, kaynak tununun kalibrasyon kolu ucuna dik olan A, B, C (3 nokta) poz tutma noktalarıdır. P20, kaynak tabancasının kalibrasyon kolu ucuna dik olduğunu ve P21, kaynak tabancasının kalibrasyon kolu ucunun arkasındaki X artı yönüne dik olduğunu ifade eder. P22, kaynak tabancasının kalibrasyon kolunun arkasındaki Y artı yönüne dik olduğunu ifade eder
Diyagram aşağıdaki gibidir:
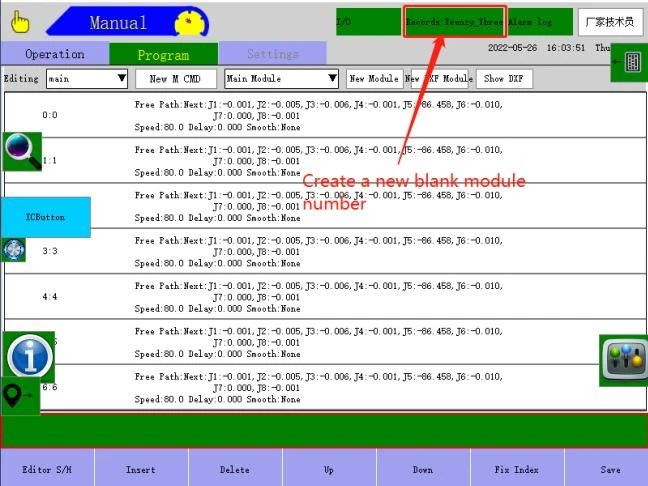
[Programsız yeni bir boş modül numarası oluşturun]
* 23 nokta konumu, modül numarasına "serbest yol" komut biçiminde kaydedilir.

*Yirmi üç nokta diyagramı aşağıdaki gibidir:
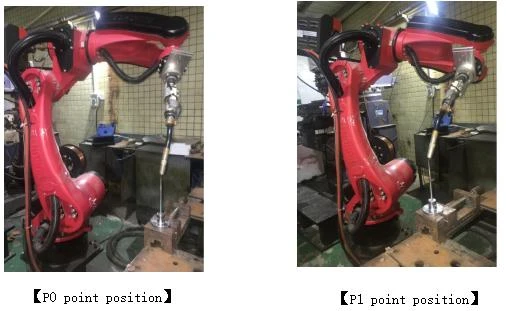
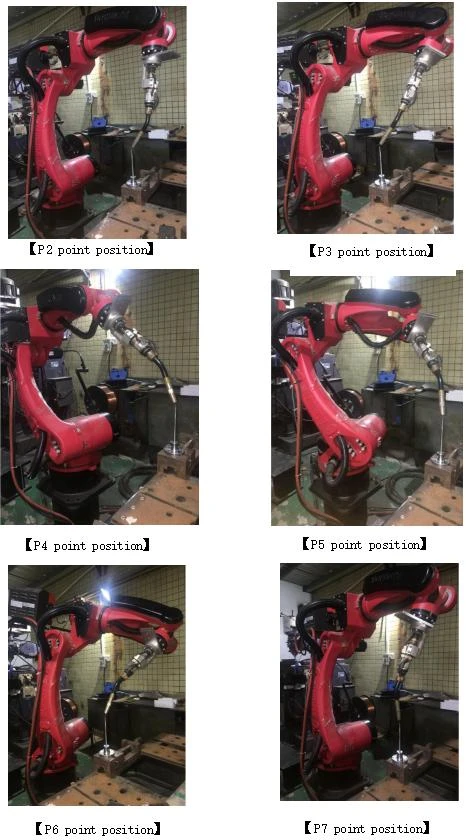
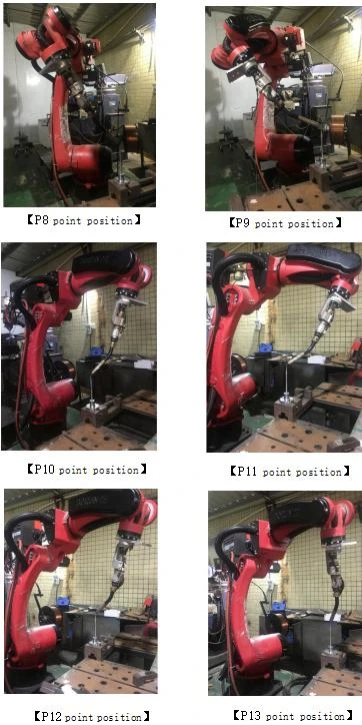
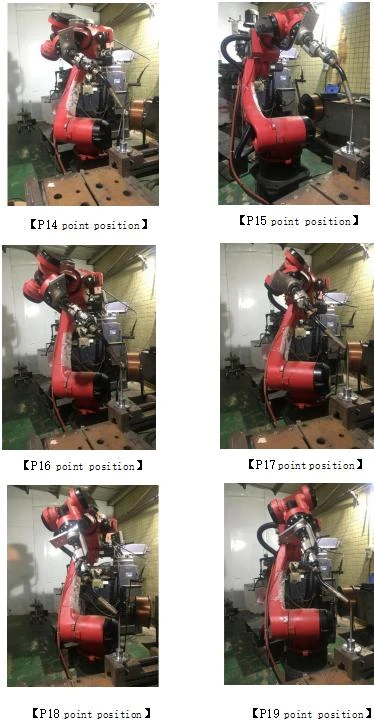
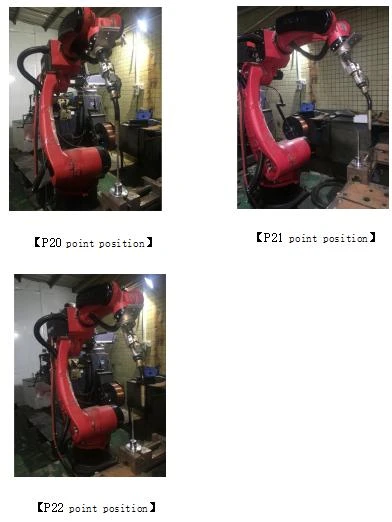
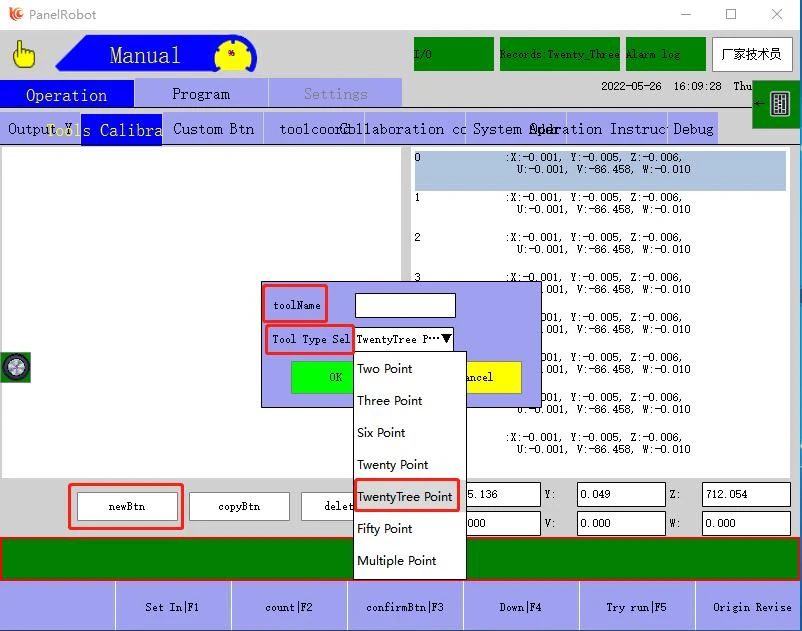
(1) Demonstrator's Manual mod sayfasında, "Tools Calibra" öğesini seçin → "newBtn" öğesini tıklayın, açılır kutuda "Tool Type Sel" ila TwentyThree Point öğesini seçin, "toolName" yazın ve "Tamam"ı tıklayın. Ardından, yeni bir boş takım numarası başarıyla oluşturulur
Açıklama: 23 yeni nokta takım numarası oluşturmanın tamamlanmasından sonra, sistem otomatik olarak yüklü olan modül numarası program noktasını "alet kalibrasyonu" sayfasındaki doğru noktaya aktaracaktır.
(3)Soldaki 23 noktayı içe aktardıktan sonra, aşağıdaki işlemleri gerçekleştirin: "count|F2"ye tıklayın → "confirmBtn"ye tıklayın → (oturum açma üreticisi teknisyen hakları görüntülenir) "Origin Revise"e tıklayın → "OK"e tıklayın. Orijin revizyonu tamamlanır ve sistem otomatik olarak hesaplanan sıfır basamağını içe aktarır. Sıfır bit düzeltmesi tamamlanır ve yirmi üç noktalı takım kalibrasyonu tamamlanır (İptal'e tıklanırsa hiçbir şey yazılmaz; mevcut sıfır biti değiştirilmez; bu adımdan vazgeçilir) → yirmi üç noktalı araç kalibrasyon bitti.
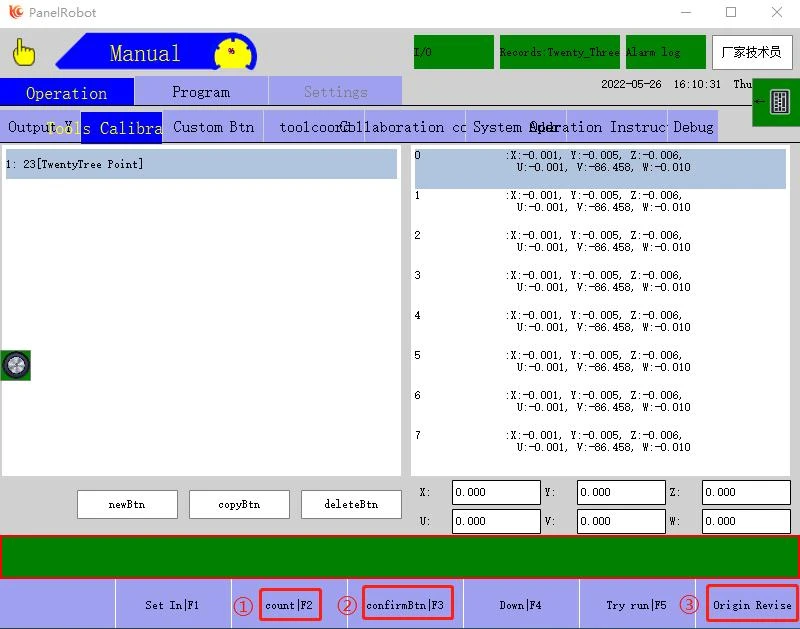
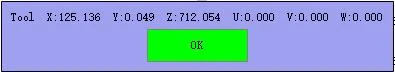
Açıklama: ① "count|F2"ye tıkladıktan sonra aşağıdaki resim belirecektir; "Tamam"a tıkladıktan sonra bu adım tamamlanmıştır.
② "confirmBtn" seçeneğine tıkladıktan sonra aşağıdaki görüntü belirecektir; "Tamam"a tıkladıktan sonra bu adım tamamlanmıştır.
③ "Origin Revise" seçeneğine tıkladıktan sonra aşağıdaki görüntü karşınıza çıkacaktır; "Tamam"ı tıkladıktan sonra, hesaplanan boş noktayı denetleyiciye yazmaya başlayın; sonra bu adım tamamlandı. "İptal" tıklanırsa, hiçbir şey yazılmaz; mevcut sıfır biti değiştirilmeyecektir; bu adım terk edildi.
4.3 Ek eksen işbirliği tablosu kalibrasyonu
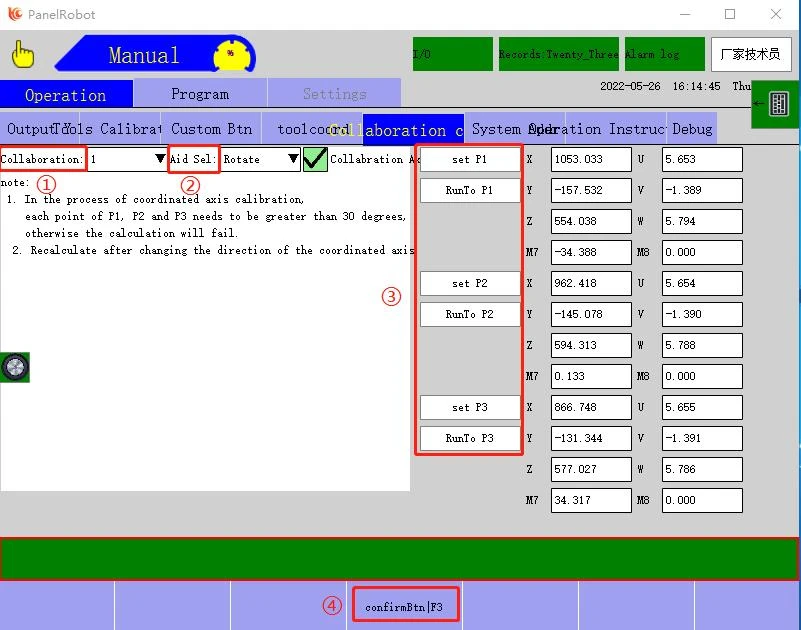
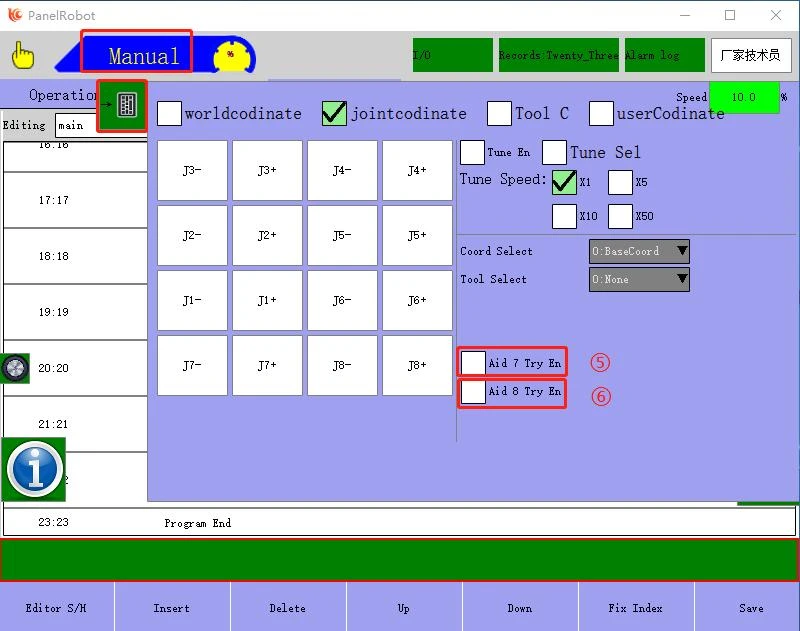
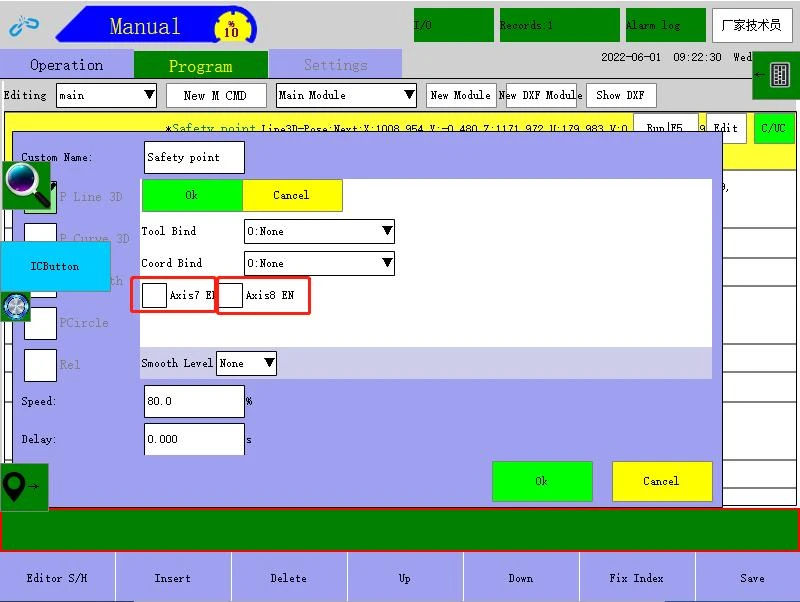
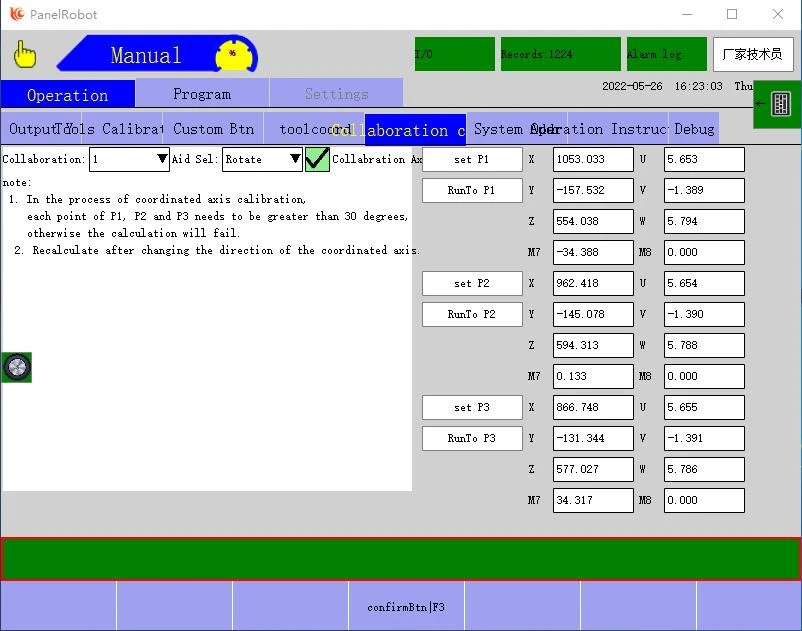
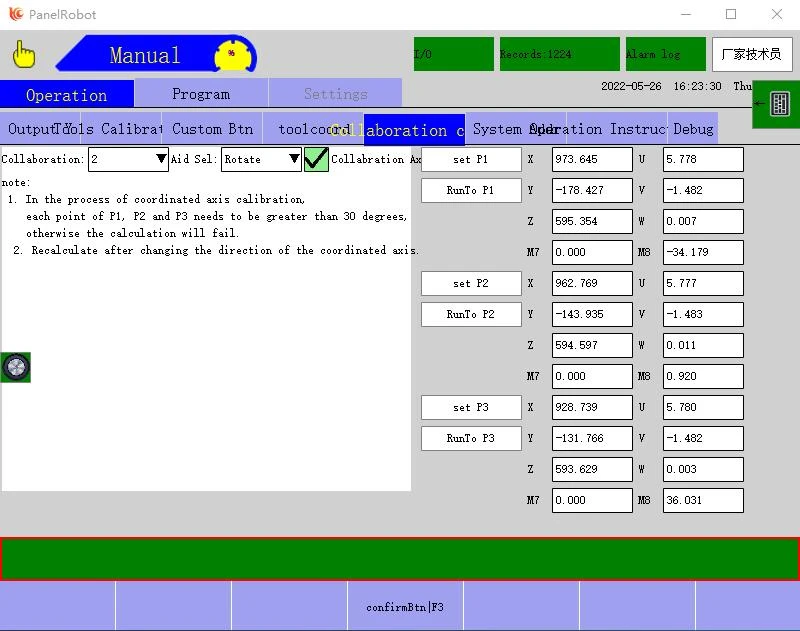
Tanım açıklaması:
① İşbirliği ekseni: 1 ve 2'de karşılık gelen işbirliği ekseni parametrelerini ayarlayın (1 genişletilmiş ekseni temsil eder - 7. ekseni ve 2 genişletilmiş ekseni - 8. ekseni temsil eder; ayarlanması gereken ekseni seçin ve parametreleri ayarlayın)
② Yardım Sel: Döndür/Çevir. (Lütfen 7. eksenin ve 8. eksenin gerçek hareket tipine göre ayarı seçin. Ayarlanması gereken ekseni seçin ve parametreleri ayarlayın)
③ P1-P3'ü ayarlayın: P1, P2, P3'e çalıştırın ve konumları tek tek kaydedin.
④ onaylaBtn|F3: onaylaBtn|F3'e tıkladıktan sonra, değiştirilen tüm ayarlar etkilidir
⑤ Manuel modda, tuş takımı ile "sinerjik-1"i açın: işaretliyse, Axis7 manuel sinerjisi (Aid 7 Try En) etkinleştirilir; işaretli değilse, Axis7 manuel sinerjisi devre dışı bırakılır
⑥ Manuel modda, tuş takımı ile "sinerjik-2"i açın: işaretliyse, Axis8 manuel sinerjisi (Aid 8 Try En) etkinleştirilir; işaretli değilse, Axis8 manuel sinerjisi devre dışı bırakılır
⑦ Modül numarası programında, "sinergetik-1" komut satırı: işaretlenirse, bu satıra çalıştıktan sonra, Axis7 sinerjisi etkilidir; işaretli değilse, Axis7 sinerjisi etkisizdir
⑧ Modül numarası programında, "sinergetik-2" komut satırı: bu satıra çalıştırıldıktan sonra işaretlenirse, Axis8 sinerjisi etkilidir; işaretlenmemişse, Axis8 sinerjisi etkisizdir Örneğin, 7. eksen devrilme tablosu eksenidir ve 8. eksen dönüş eksenidir (7. eksende kurulu dönüş ekseni). Belirli adımlar ve ayarlar aşağıdaki gibidir:
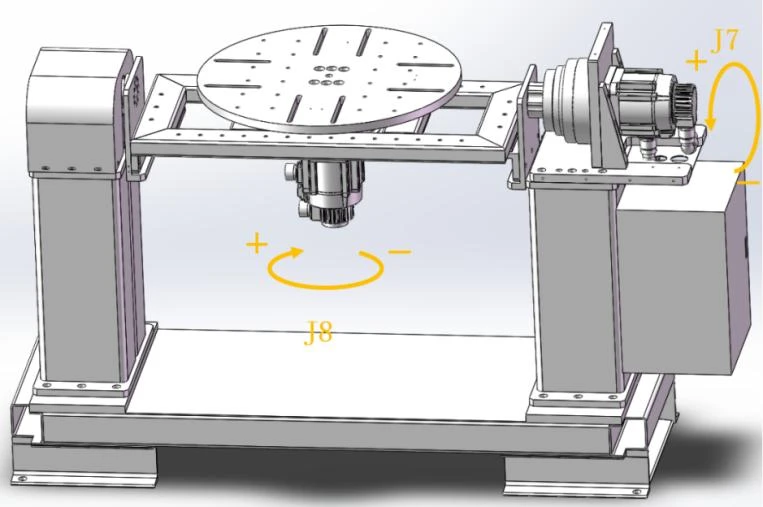
(1) Konumlandırıcının her eksen pozitif yönünün ve küçültme oranının doğru ayarlandığını onaylayın
(2) İşbirliği ekseni kalibrasyonu gerçekleştirin
Göstericinin Manuel mod sayfasında, "İşbirliği ekseni kalibrasyonu"nu seçin → "İşbirliği ekseni"ni tıklayın ve "1"i seçin çünkü Eksen7'nin kimliği 1'e karşılık gelir → "Yardım Sel"i tıklayın ve "Döndür"ü seçin → önce iki ekseni döndürün konumlandırıcıyı sıfır durumuna getirin, J7 ekseninde bir referans noktası bulun ve P1, P2, P3 konumlarını, istenen nokta gereksinimine göre ayarlayın (P1, P2, P3), her nokta farkı eklem açısı 30 dereceden büyük (Not: P1, P2 ve P3 noktalarını ayarlarken, poz tutarlı olmalı ve Eksen8 hareket etmemelidir) → "confirmBtn|F3"e tıklayın → işbirliği ekseni "1" kalibrasyonu tamamlandı
İşbirliği eksenini kalibre etmeye devam edin → "İşbirliği ekseni"ne tıklayın ve "2"yi seçin, çünkü Eksen8'in kimliği 2'ye karşılık gelir → "Aid Sel"e tıklayın ve "Döndür"ü seçin → önce iki eksenli konumlandırıcıyı sıfır durumuna getirin, bir referans bulun J8 ekseni üzerindeki noktayı seçin ve P1, P2, P3 konumlarını, (P1, P2, P3) her bir nokta farkı eklem açısının 30 dereceden büyük olması için istenen nokta gereksinimine göre ayarlayın (Not: P1, P2 noktalarını ayarlarken ve P3, poz tutarlı olmalı ve Axis7 hareket etmemelidir) → "confirmBtn|F3"e tıklayın → işbirliği ekseni "2" kalibrasyonu tamamlandı
4.4 Düğmeyle ilgili işlevleri ve ayarları gizle
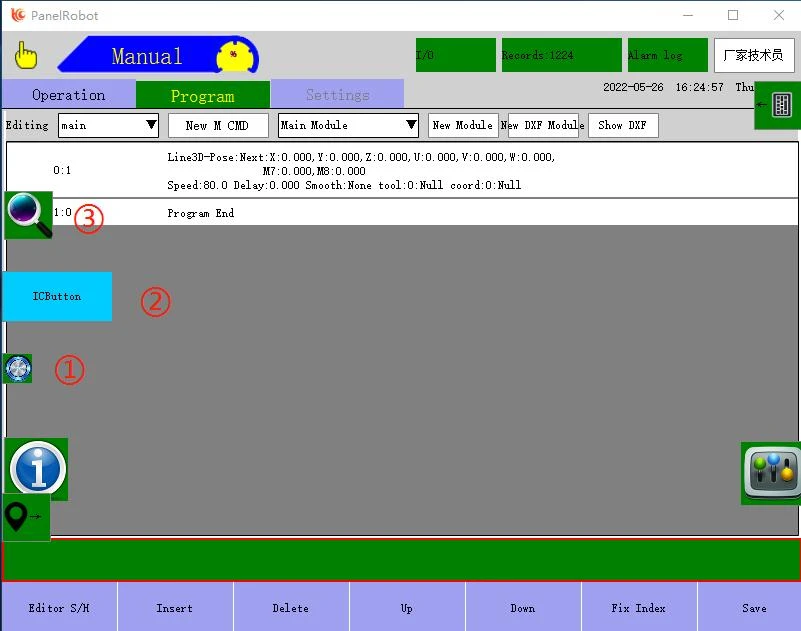
Tanım açıklaması:
① Gizle düğmesi: Tıkladıktan sonra, sol alanda görüntülenen 4 küçük simge gizlenecek ve yalnızca Gizle düğmesi görüntülenecektir; yeniden tıkladıktan sonra 4 küçük simge görüntülenecektir.
② Tezgah ve alet durumu penceresi: Tıkladıktan sonra doğrudan gerekli aleti ve tezgahı seçin. * Açıklama: Bu pencere, tezgahın ve aletin gerçek zamanlı durumunu görüntüler; Manuel hareket işlemi yaparken robot aletle birlikte koordinatlara göre hareket eder. Tanım açıklaması:
③ Arama penceresi: Yukarıdaki şekilde gösterildiği gibi açıldıktan sonra, ilgili aralık arama ve değiştirmeyi gerçekleştirmek için bu pencereye girin. Arama fonksiyonunun kullanım adımları şunlardır: Sağ üst köşeyi doldurun → arama aralığını seçin → "ara"ya tıklayın → bitti. (Arama bittikten sonra içeriği görüntüleyin. Bir satır seçin ve mevcut satıra atlamak için tıklayın. Temizlenmezse içerik arama sırasında kaybolmaz)
Değiştirme işlevinin kullanım adımları şunlardır: Arama aralığını manuel olarak seçin → değiştirme aralığını seçin (aralık veya tek satır ayarlanabilir) → değiştirme içeriğini seçin (şu anda yalnızca gecikme, yumuşatma seviyesi, hız, kaynak hızı ve diğer parametreleri destekler) program komutu) → değiştirme parametrelerini ayarlayın → "Değiştir"e tıklayın → tamamlandı
* Açıklama: Arama penceresini açtıktan sonra, sağ alttaki program adım numarasını doğrudan girin, programda satır numarasını girmek için komut konumuna atlamak için tıklayın, hızlı atlama efekti elde edin.
5 Genişletilmiş Eksen7 ve Eksen8, Robot QC-R6'ya eklendi
5.1 Eklenecek Axis7 & Axis8 modüllerini seçin
5.1.1 Servo modül seçimi açıklaması
(1) Şu anda, sürücü ve kontrol entegre sisteminin toplam gücü 7.5KW olacak şekilde tasarlanmıştır ve tek bir modülün maksimum gücü 1.8KW artı 400W ve altıdır.
(2) HUACHENG DB9 entegre sistemi yalnızca maksimum 6 ekseni destekler (Ekim 2019'dan önce üretilen sürücü ve kontrol entegre sistemi). J7-J8'i desteklemeniz veya doğrultucu kartı parametrelerini değiştirmeniz gerekiyorsa, lütfen güç kartı modülünü değişiklik için üreticiye geri gönderin. Aşağıdaki, güç kartı modülünün fiziksel görüntüsüdür.
Doğrultucu kontrol panosu kontrol girişi


5.1.2 Servo modül model seçimi
Güç gereksinimlerine göre uygun ek eksen modüllerini seçin
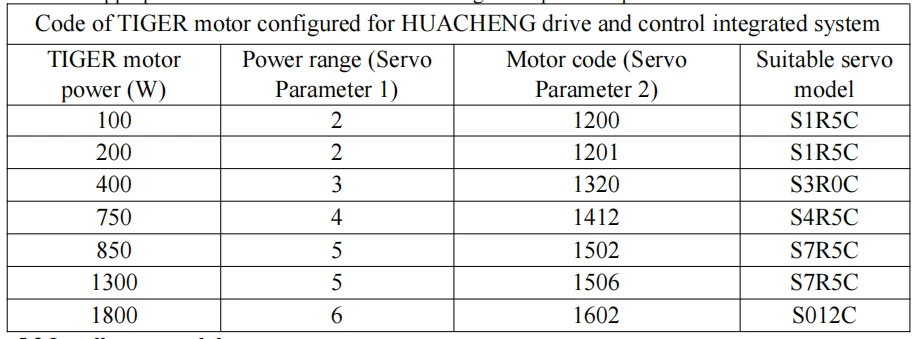
5.2 Servo modülünü kurun
(1) Robot sıfır noktasına döner Robotun başlangıç noktasının kazara kaybolmasını önlemek için, modülü çıkarmadan önce robot başlangıç noktasına dönmelidir.
(2) IO modülünü hareket ettirin Gücü kesin, IO modülünü sabitleyen vidaları çıkarın ve IO modülünü güç kablosuna doğru bir modül mesafesi kadar hareket ettirin.

(3) Axis7 ve Axis8 modüllerini kurun
Eksen güç kablosu görüntüsünde gösterildiği gibi Axis7 ve Axis8 modüllerini düzgün şekilde kurun
Eksen güç kablosu Eksen kodlayıcı Eksen kodlayıcı Eksen kodlayıcı Eksen
modül

(4) Modül bağlantı kablolarını bağlayın ve soğutma fanlarını kurun
Modüller arasındaki kabloları sırayla bağlayın (EtherCAT iletişim kablosu sırası yanlış olamaz), orijinal iki fanı sağa hareket ettirin ve DC24 0.24A'nın altına sol tarafa bir fan ekleyin. (DC plus ,DC- voltajı 300V'un üzerindedir. Sökme ve değiştirme gerekiyorsa, güç kesildikten ve modül tamamen boşaldıktan sonra yaklaşık 5 dakika beklenmesi gerekir)

111111Görselde gösterildiği gibi, modül bağlantı kablolarını sırayla takın ve ağ kablolarının sırasının doğru olduğundan emin olun Fan arayüzüDahili iletişim
5.3 Axis7 & Axis8 motor bağlantısı
(2) Eksen7 ve Eksen8 güç kablolarını ve kodlayıcı kablolarını tanım tablosuna göre doğru şekilde kaynaklayın
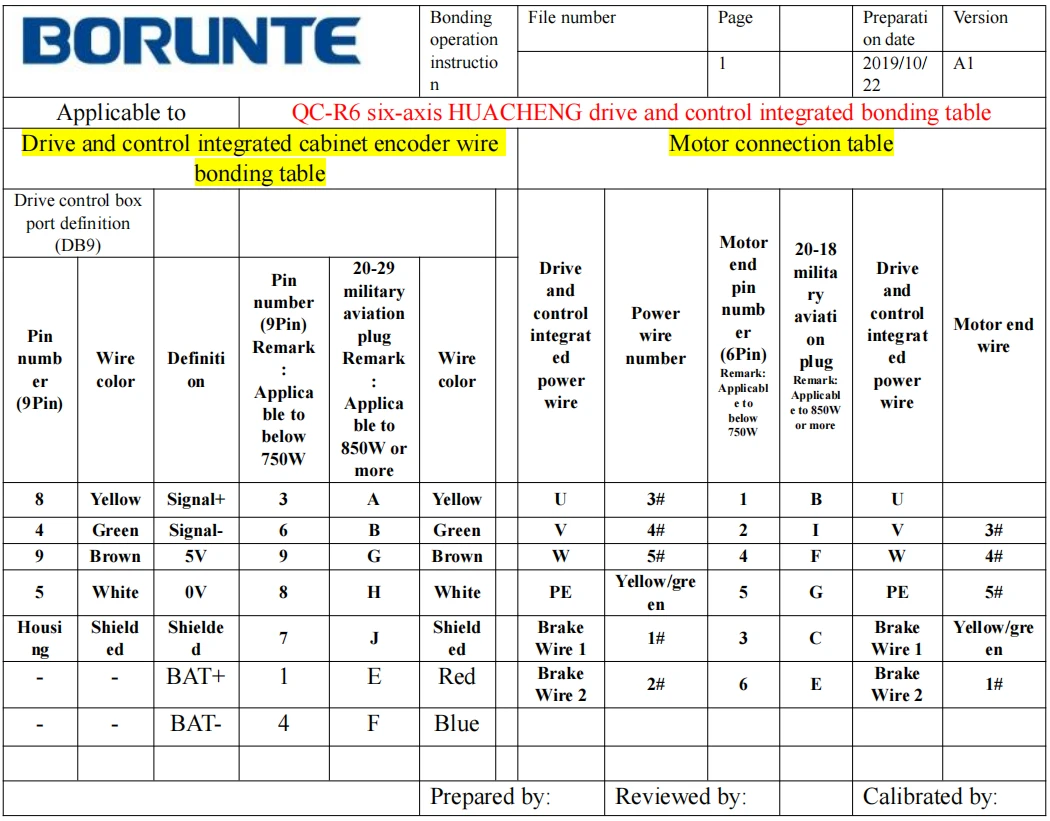
(2) Axis7 & Axis8 fren rölelerinin montajı ve bağlantısı

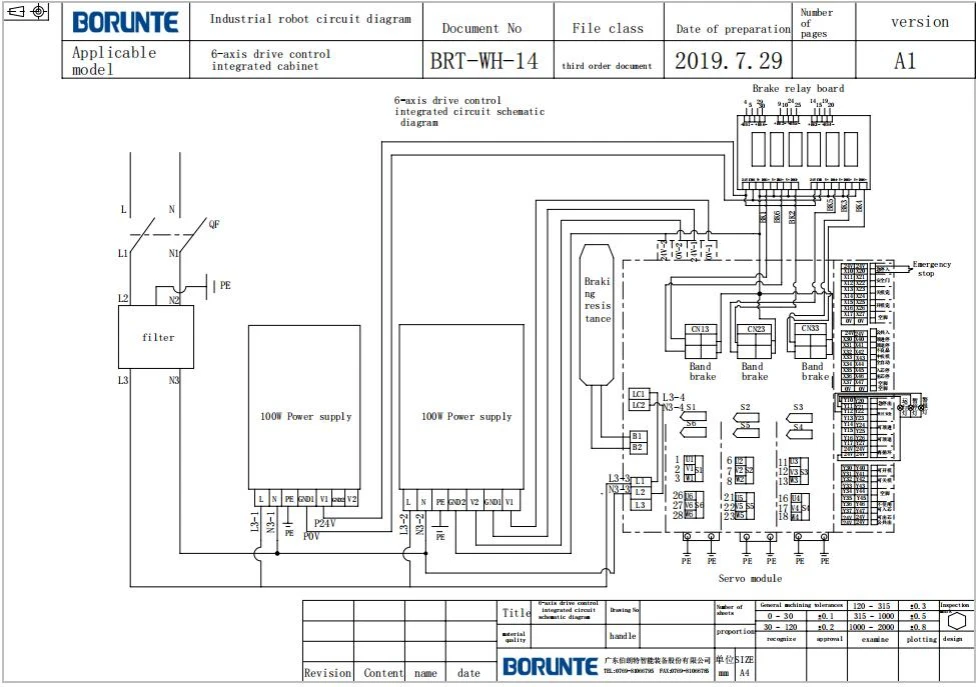
(3) Axis7 ve Axis8 güç kablolarını ve kodlayıcı kablolarını doğru şekilde takın/bağlayın

5.4 Robot sistemi Axis8'e ayarlandı
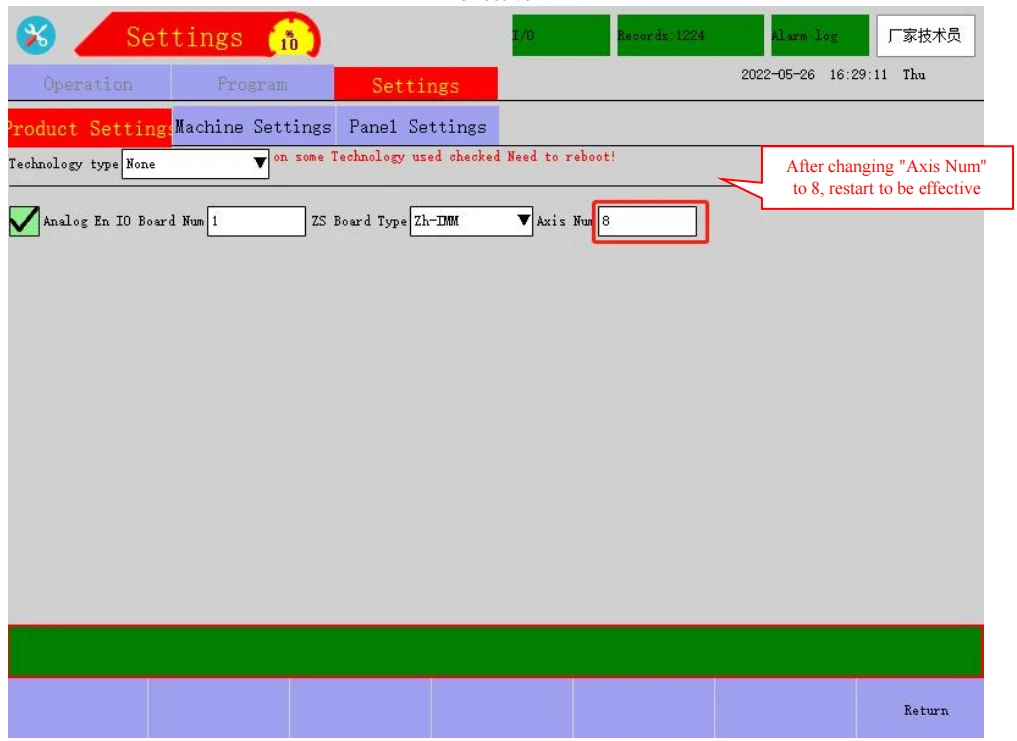
(1) "Eksen Sayısını" ayarlayın
Oturum açma izni → Ayarlar → Ürün Ayarları → zanaat Ayarı → "Eksen Sayısı"nı 8 olarak ayarlayın → gücü kapatın ve sürücüyü yeniden başlatın ve entegre elektrik kutusunu kontrol edin ve etkili olması için yeniden başlatın
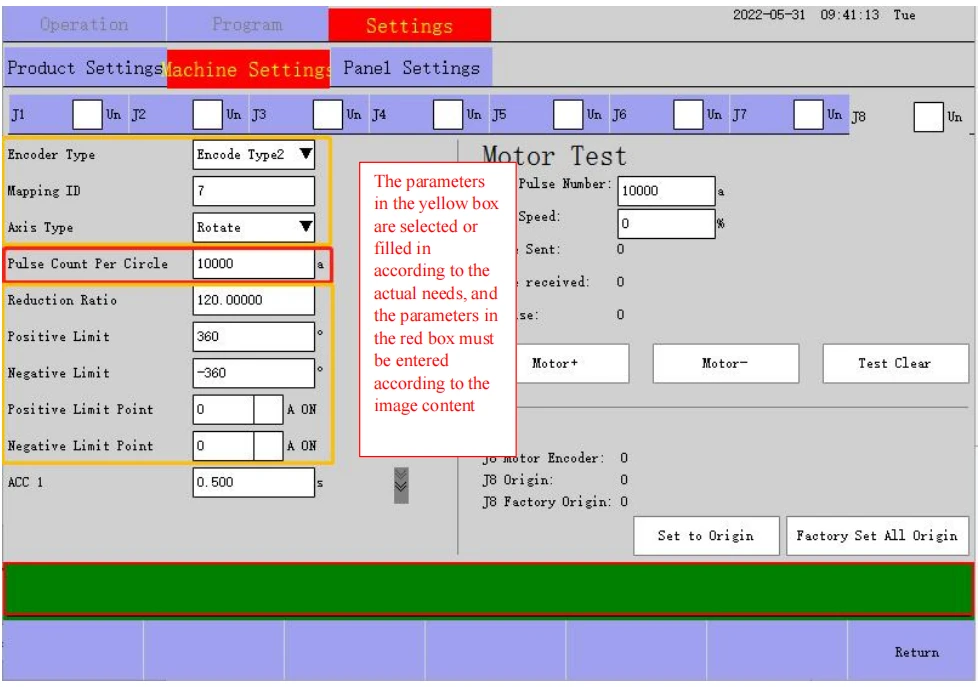
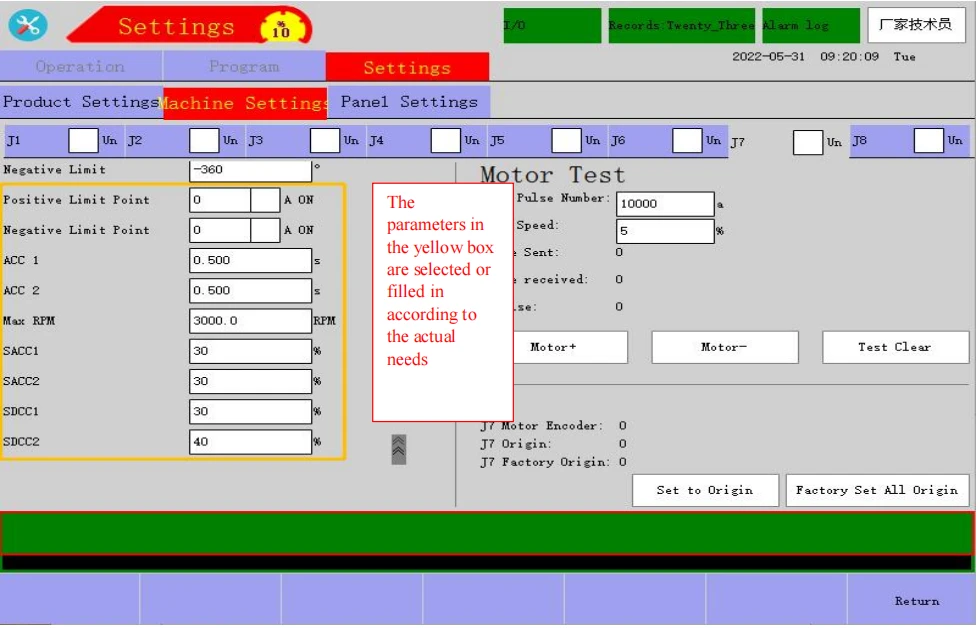
5.5 Motor parametrelerini ayarlayın
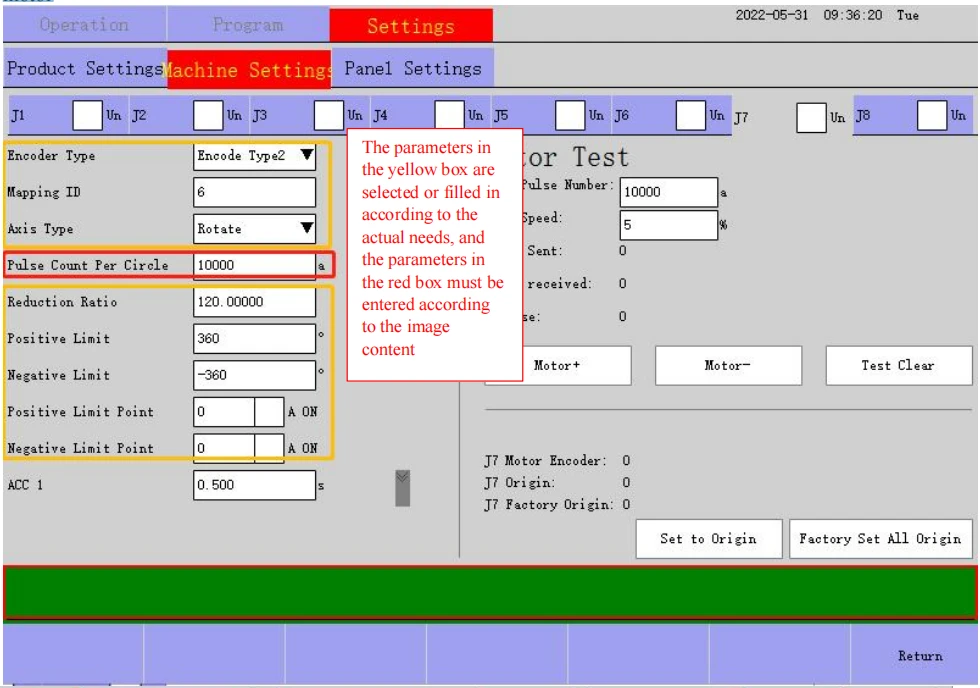
5.5.1
Eksen7
motor
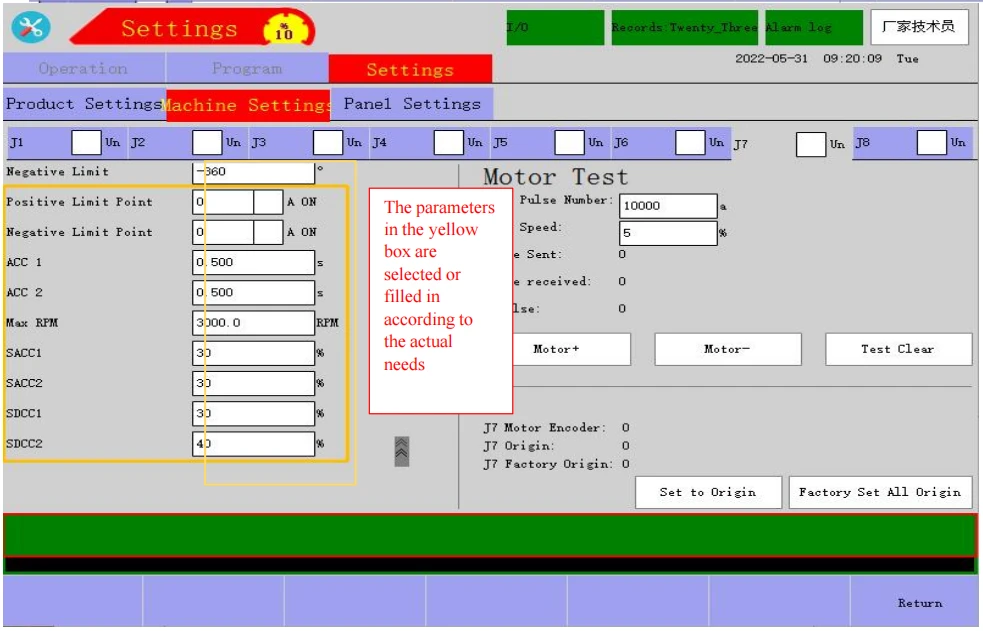
5.5.2 Axis8 motor parametre ayarı
5.6 Her eksenin eşleştirme eşlemesi
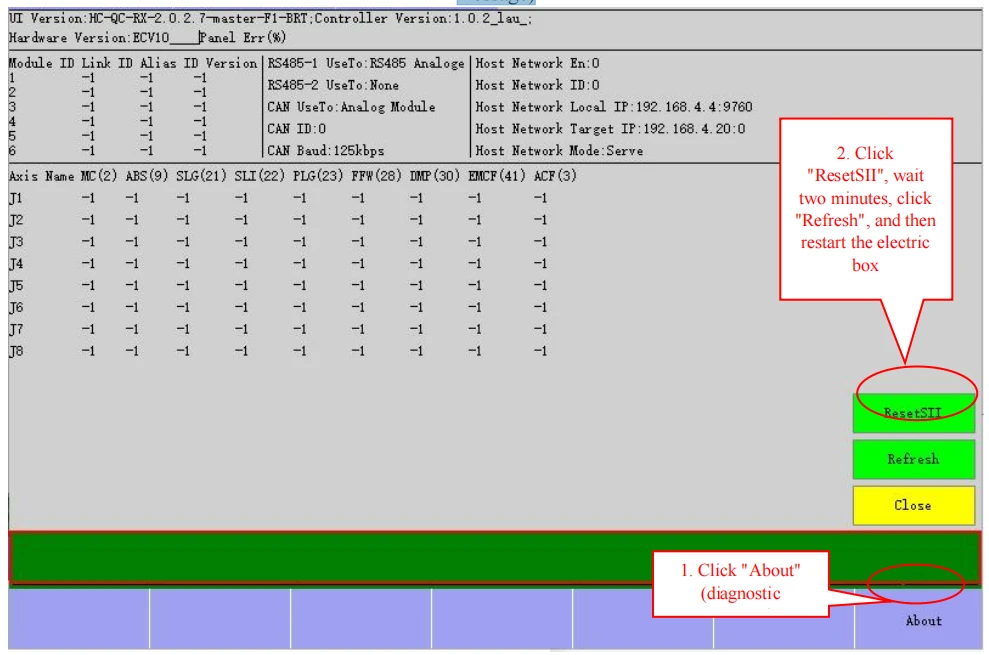
5.6.1 SıfırlamaSII
Motor parametrelerini ayarladıktan sonra, gösterge anahtarını durma konumuna çevirin → motor gösterim ekranının sağ alt kısmındaki "Hakkında" (teşhis mesajı) seçeneğine tıklayın → "ResetSII" seçeneğine tıklayın (yalnızca 7.8 sürümünü destekler.0.5 veya üstü; 7.8'den daha düşük bir sürüm.0.5'in güncelleme paketi ile SII'yi sıfırlaması gerekir) → sürücüyü yeniden başlatın ve entegre elektrik kutusunu kontrol edin.
SII güncelleme paketi için lütfen firmamızla iletişime geçiniz. Güncelleme paketi: HCRobotHostRX{{0}}LX_ES2ASIIV2.0.tar.bfe Elektrik kutusunu yeniden başlatın ve "Hakkında"yı tıklayın (tanı mesajı)
5.6.2 Motor eşlemesini ayarlama
(1) Eksen Sırası 1~8 (özel bir modelin eksen sırasını değiştirmesi gerekmesi dışında).

(2) Eşleme adresi (EtherCAT iletişim kablolarının sırası değişmeden kaldığında eşleme adresi sabitlenir)

(3) Her eksene karşılık gelen eşleme adresi göstericide doldurulur (J1:0; J2:2; J3:4; J4:5; J5:3; J6:1; J7:6; J8: 7). Aşağıdaki resimde gösterildiği gibi, Axis7 eşlemesi 6'dır.

(4) Eksen sırası değiştirildikten sonra, her bir eksene karşılık gelen eşlemenin de değiştirilmesi gerekecektir. Örneğin, 0805, iki adet 1.8KW ek eksen ile eklenir; tek modül yalnızca maksimum 1.8KW artı 0.4KW'ı destekler, bu nedenle resimde gösterildiği gibi sırasıyla J3 0.4kW ve J4 0.2kW ek Axis7 ve Axis8 modüllerine eklenebilir.

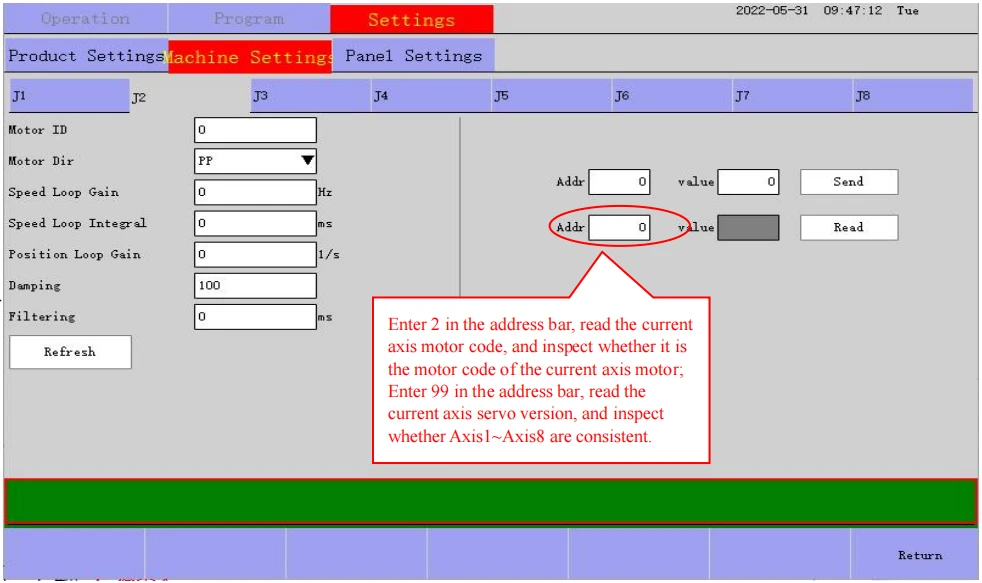
5.7 Servo parametrelerini ayarlayın
(1) J1-J8 motorlarının motor kodunun ve servo versiyonunun doğru olup olmadığını kontrol edin
(2) Eksen7 ve Eksen8 servo parametrelerini ayarlayın
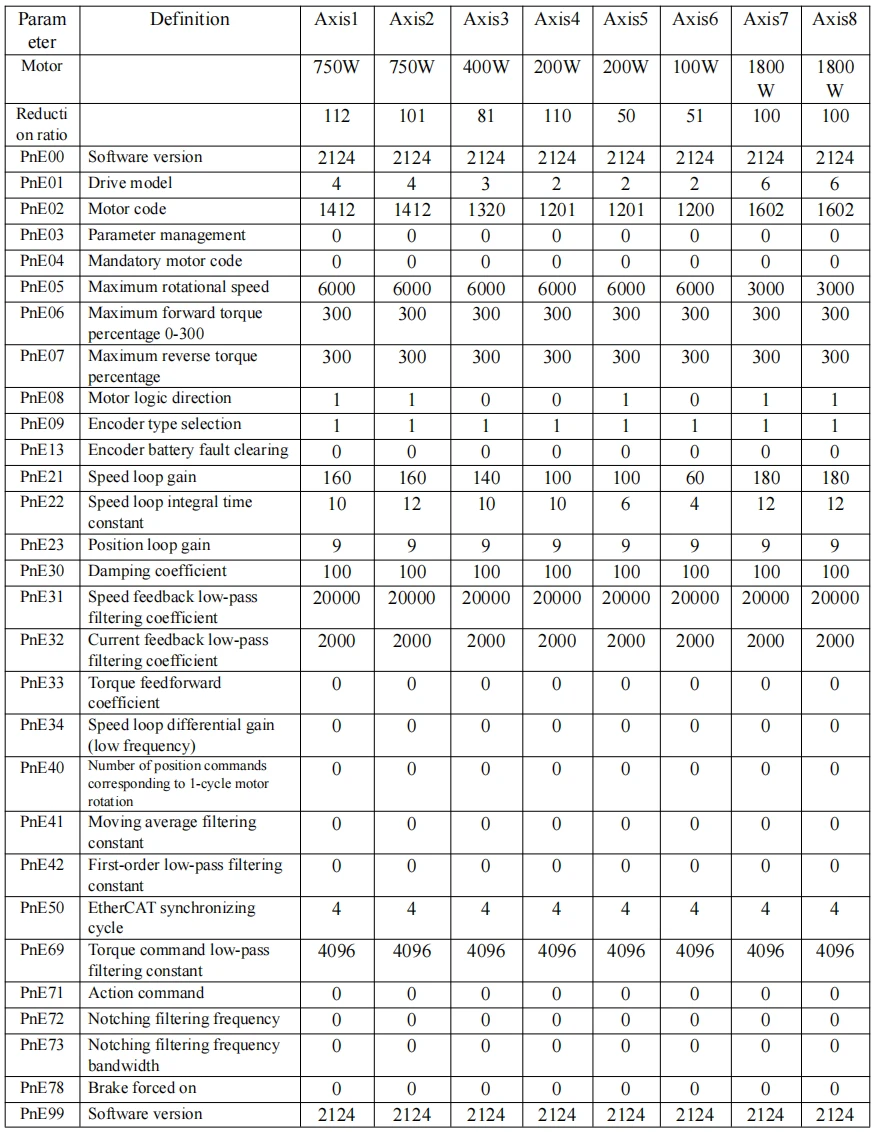
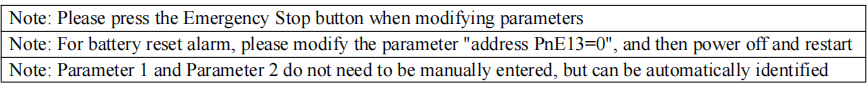
Ek 1.8KW Eksen7 ve Eksen8 ile 0805 için servo parametrelerinin listesi aşağıdadır (Yalnızca referans içindir. Azaltma oranı, kazanç ve diğer parametrelerin sitedeki fiili duruma göre ayarlanması gerekir).
5.8 Testi yeniden başlat
Lütfen aşağıdaki test için robotu kapatın ve yeniden başlatın
(1) Her ekseni manuel olarak hareket ettirin ve her motorun yönünü kontrol edin
(2) Her bir ek eksenin küçültme oranının doğru ayarlanıp ayarlanmadığını kontrol edin
(3) Her bir ek eksenin orijinini ayarlayın
(4) Her bir ek eksenin hızlanma ve yavaşlama süresinde hata ayıklayın
(5) Her ek eksenin servo kazancında hata ayıklayın
6 Talimat kalıp programı
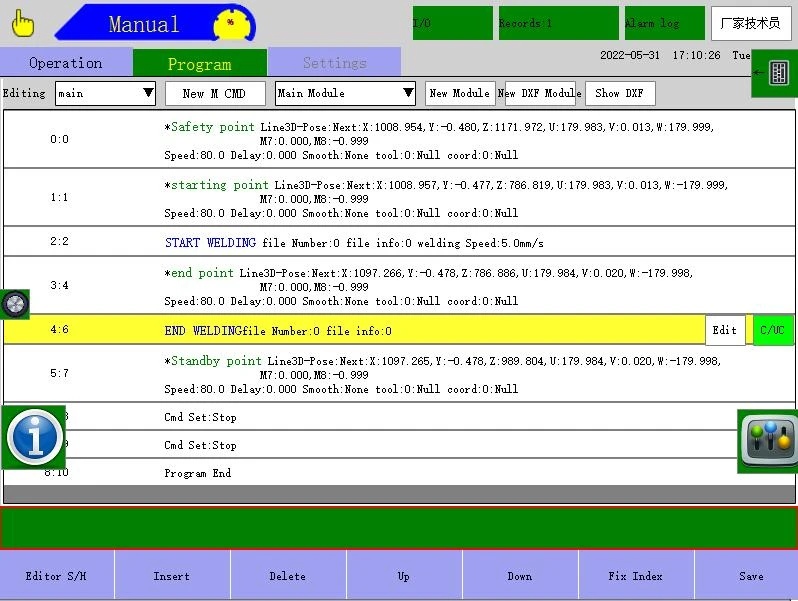
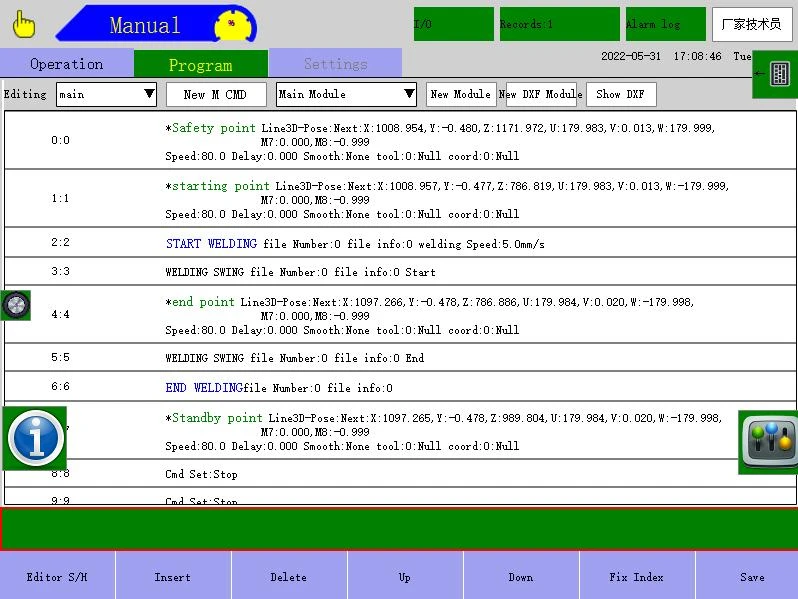
6.1 Kaynak işlemi talimatı kalıp programı
6.1.1 Kaynak işlemi - temel komut talimatı kalıp programı
6.1.2 Kaynak işlemi - kaynak dönüş komutu talimatı kalıp programı
6.1.3 Kaynak işlemi - kaynak balık komut talimatı kalıp programı